Zum Hauptinhalt springen

Matrix-Rechner: Determinante, Inverse und Matrizenoperationen berechnen

MathematikStand Noch keine Bewertung
Dimension
Operation
Anzeige

Kurzantwort

Der Matrix-Rechner führt sechs Operationen auf 2x2- und 3x3-Matrizen durch: Determinante (ad - bc bzw. Laplace-Entwicklung), Inverse (adjungierte Matrix geteilt durch Determinante), Transponierte, Matrixprodukt, Matrixsumme und Rang (Gauß-Elimination). Bei singulären Matrizen (Determinante gleich 0) zeigt der Rechner einen Hinweis statt einer Inversen. Die Berechnung erfolgt mit Rechenweg und Angabe der Matrixeigenschaften (symmetrisch, Diagonalmatrix, Einheitsmatrix).

Matrix-Rechner: 2x2- oder 3x3-Matrix eingeben – Determinante, Inverse, Transponierte

Kilian AchatzFachredaktion Mathematik
Geprüft: Review-Team Rechner-Portal (Sept. 2026)Stand:

Überblick

Was berechnet der Matrix-Rechner? Determinante, Inverse und Rang

Starte mit der kurzen Einordnung, bevor du Eingaben und Ergebnis interpretierst.

Der Matrix-Rechner richtet sich an Schülerinnen und Schüler, Studierende und Fachleute, die Matrizenoperationen für 2x2- und 3x3-Matrizen schnell und nachvollziehbar durchführen wollen. Er berechnet Determinante, Inverse, Transponierte, Matrixprodukt, Matrixsumme und Rang – jeweils mit vollständigem Rechenweg.

Matrizen sind in der linearen Algebra allgegenwärtig: In der Computergrafik beschreiben 3x3-Matrizen Drehungen und Skalierungen, in der Wirtschaftsmathematik modellieren Input-Output-Tabellen Verflechtungen zwischen Branchen, und in der Physik stellen Trägheitsmatrizen die Rotationseigenschaften starrer Körper dar.

Der Rechner zeigt neben dem numerischen Ergebnis auch Matrixeigenschaften wie Symmetrie, Diagonalform und Singularität, sodass die eingegebene Matrix mathematisch eingeordnet werden kann.

Ein Gleichungssystem Ax = b lässt sich über die Inverse von A direkt lösen, sofern die Determinante ungleich null ist.

Eine ausführliche Einführung in Matrizen bietet Serlo Mathematik. Formelkarte: Matrizenoperationen mit Determinante, Inverse und Rang Determinante berechnen: Sarrus und Laplace Für 2x2-Matrizen genügt die Kreuzregel ad − bc, um die Determinante in einem Schritt zu berechnen. Bei 3x3-Matrizen stehen zwei Verfahren zur Wahl.
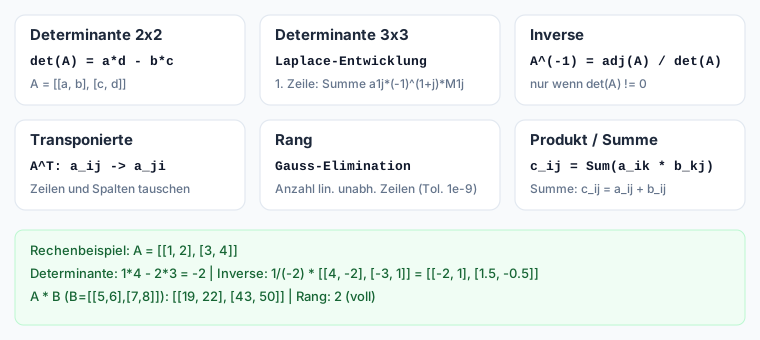
Die Regel von Sarrus erweitert die Matrix um ihre ersten beiden Spalten rechts daneben und bildet die drei Hauptdiagonalprodukte minus die drei Nebendiagonalprodukte.

Die Laplace-Entwicklung zerlegt die 3x3-Determinante entlang einer Zeile oder Spalte in drei 2x2-Unterdeterminanten.

Der Rechner nutzt die Laplace-Entwicklung entlang der ersten Zeile: det(A) = a11·(a22·a33 − a23·a32) − a12·(a21·a33 − a23·a31) + a13·(a21·a32 − a22·a31).

Für die Matrix [[2, 1, 3], [0, −1, 2], [4, 5, 1]] ergibt sich det(A) = 2·(−1·1 − 2·5) − 1·(0·1 − 2·4) + 3·(0·5 − (−1)·4) = −22 + 8 + 12 = −2.

Eine Determinante ungleich null bedeutet, dass die Matrix invertierbar ist und das zugehörige Gleichungssystem eine eindeutige Lösung besitzt.

Die Sarrus-Regel funktioniert ausschließlich für 3x3-Matrizen, während die Laplace-Methode auf jede Größe anwendbar ist und bei Zeilen oder Spalten mit vielen Nullen besonders effizient wird.

Eingaben

Matrix A und B eingeben: Dimension und Operation wählen

Hier siehst du, welche Werte erwartet werden und wie die Felder zusammenhängen.

Wähle zuerst die Dimension (2x2 oder 3x3) und dann die gewünschte Operation. Trage anschließend die Elemente von Matrix A zeilenweise in die Felder a11 bis a33 ein.

Für das Matrixprodukt und die Matrixsumme werden zusätzlich die Elemente von Matrix B in den Feldern b11 bis b33 benötigt.

Achte auf korrekte Vorzeichen: Ein vertauschtes Minus in einem einzigen Element verändert die Determinante und damit alle abgeleiteten Ergebnisse.

Bei der 2x2-Einstellung werden die Felder der dritten Zeile und Spalte zwar angezeigt, aber für die Berechnung ignoriert – du kannst sie auf 0 stehen lassen.

Ein typischer Eingabefehler ist das Vertauschen von Zeilen und Spalten: a12 gehört in Zeile 1, Spalte 2, nicht umgekehrt. Prüfe bei symmetrischen Matrizen, ob a12 = a21 gilt, bevor du die Berechnung startest.

Praxisfälle

Matrix-Rechner: acht typische Anwendungsfälle mit Rechenweg

Acht Suchfragen rund um Determinante, Inverse, Multiplikation, Transponierte, Rang und Summe – jede mit den passenden Eingaben und dem nachgerechneten Ergebnis.

  1. Determinante einer 2x2-Matrix berechnen

    „Wie berechnet man die Determinante einer 2x2-Matrix?“

    Eingabe
    Operation Determinante, 2x2, A = [[1, 2], [3, 4]]
    Ergebnis
    det(A) = 1·4 − 2·3 = −2 (nicht singulär)
  2. Determinante einer 3x3-Matrix per Laplace-Entwicklung

    „Wie berechnet man die Determinante einer 3x3-Matrix?“

    Eingabe
    Operation Determinante, 3x3, A = [[2, 1, 3], [0, −1, 2], [4, 5, 1]]
    Ergebnis
    det(A) = 2·(−1·1−2·5) − 1·(0·1−2·4) + 3·(0·5−(−1)·4) = −2
  3. Inverse Matrix berechnen (2x2)

    „Wie berechnet man die inverse Matrix?“

    Eingabe
    Operation Inverse, 2x2, A = [[1, 2], [3, 4]]
    Ergebnis
    A⁻¹ = [[−2, 1], [1,5; −0,5]] (det = −2)

    Gleichungssystem-Rechner für Ax = b

  4. Zwei Matrizen multiplizieren (2x2)

    „Wie multipliziert man zwei Matrizen?“

    Eingabe
    Operation Produkt, 2x2, A = [[1, 2], [3, 4]], B = [[5, 6], [7, 8]]
    Ergebnis
    A·B = [[19, 22], [43, 50]] – B·A = [[23, 34], [31, 46]] (nicht kommutativ)
  5. Matrix transponieren (3x3)

    „Wie transponiert man eine Matrix?“

    Eingabe
    Operation Transponierte, 3x3, A = [[1, 2, 3], [4, 5, 6], [7, 8, 9]]
    Ergebnis
    Aᵀ = [[1, 4, 7], [2, 5, 8], [3, 6, 9]]
  6. Rang einer Matrix bestimmen

    „Wie berechnet man den Rang einer Matrix?“

    Eingabe
    Operation Rang, 3x3, A = [[1, 2, 3], [2, 4, 6], [0, 1, 1]]
    Ergebnis
    Rang(A) = 2 (Zeile 2 ist das Doppelte von Zeile 1)

    Eigenwerte-Rechner für charakteristisches Polynom

  7. Zwei Matrizen addieren (Matrixsumme)

    „Wie addiert man zwei Matrizen?“

    Eingabe
    Operation Summe, 2x2, A = [[1, 2], [3, 4]], B = [[5, 6], [7, 8]]
    Ergebnis
    A+B = [[6, 8], [10, 12]] (elementweise Addition)
  8. Singuläre Matrix erkennen (keine Inverse)

    „Woran erkennt man eine singuläre Matrix?“

    Eingabe
    Operation Inverse, 2x2, A = [[2, 4], [1, 2]]
    Ergebnis
    det(A) = 2·2 − 4·1 = 0 → singulär, nicht invertierbar

Berechnung

Determinante, Inverse und Rang berechnen: Formel und Rechenweg

Verstehe den Formelweg.

Determinante 2x2: det(A) = a11 * a22 - a12 * a21. Für die Matrix [[1, 2], [3, 4]] ergibt sich 1*4 - 2*3 = -2.

Determinante 3x3 per Laplace-Entwicklung entlang der ersten Zeile: det(A) = a11*(a22*a33 - a23*a32) - a12*(a21*a33 - a23*a31) + a13*(a21*a32 - a22*a31).

Inverse: A^(-1) = adj(A) / det(A), wobei adj(A) die transponierte Kofaktormatrix (Matrix aller Kofaktoren, mit Vorzeichen versehene Unterdeterminanten) ist. Voraussetzung: det(A) ungleich 0. Für 2x2: A^(-1) = 1/det * [[a22, -a12], [-a21, a11]].

Transponierte: Zeilen und Spalten vertauschen, a_ij wird zu a_ji. Matrixprodukt: c_ij = Summe über k von a_ik * b_kj. Rang: Anzahl linear unabhängiger Zeilen, bestimmt per Gauß-Elimination mit Toleranz 1e-9.

Alternatives Verfahren für die Inverse: Statt über die Adjungierte lässt sich A^(-1) auch per Gauß-Jordan-Verfahren bestimmen, indem die erweiterte Matrix [A | I] so lange umgeformt wird, bis links die Einheitsmatrix steht – rechts steht dann A^(-1).

Beide Wege liefern für 2x2- und 3x3-Matrizen dasselbe Ergebnis; der Rechner nutzt die Adjungiertenformel, weil sie sich ohne Umformungsschritte direkt auswerten lässt.

Für Dreiecksmatrizen (alle Einträge unterhalb oder oberhalb der Hauptdiagonale sind 0) vereinfacht sich die Determinante auf das Produkt der Diagonaleinträge, unabhängig von Laplace oder Sarrus. Formelkarte: Matrizenoperationen mit Determinante, Inverse und Rang

Nachschlagen

Wichtige Matrixtypen: Determinante, Rang und Eigenschaften

Schnell nachschlagen – ohne selbst zu rechnen.

Übersicht gängiger Matrixtypen mit Determinante, Rang und Invertierbarkeit
MatrixtypDimensionDeterminanteRangInvertierbarBesonderheit
Einheitsmatrix I₂2×212janeutrales Element der Multiplikation
Einheitsmatrix I₃3×313janeutrales Element der Multiplikation
Nullmatrix 2×22×200neinalle Einträge gleich 0
Rotationsmatrix 90°2×212ja[[0, −1], [1, 0]], orientierungserhaltend
Diagonalmatrixn×nProdukt der DiagonaleinträgeAnzahl ≠ 0-Einträgewenn alle ≠ 0einfach invertierbar
symmetrische Matrixn×nbeliebig≤ nwenn det ≠ 0A = Aᵀ, stets reelle Eigenwerte
singuläre Matrixn×n0< nneinlinear abhängige Zeilen/Spalten

Determinante und Rang bestimmen die Invertierbarkeit: Eine quadratische Matrix ist genau dann invertierbar, wenn ihre Determinante ungleich 0 und ihr Rang gleich der Dimension ist.

Expertenmodus

Matrix-Rechner: häufige Fragen zu Determinante, Inverse und Rang

Spezielle Fragen geklärt. Tiefer verstehen.

Wie berechnet man die Determinante einer 2x2-Matrix?

Die Determinante einer 2x2-Matrix mit den Einträgen a, b, c und d berechnest du nach der Formel ad minus bc: Hauptdiagonale minus Nebendiagonale. Für die Matrix [[1, 2], [3, 4]] ergibt sich 1 mal 4 minus 2 mal 3, also 4 minus 6 gleich -2.

Eine Determinante von 0 zeigt eine singuläre Matrix an, die keine Inverse besitzt und deren Zeilen linear abhängig sind. Bei der 2x2-Einheitsmatrix [[1, 0], [0, 1]] liefert dieselbe Formel 1 mal 1 minus 0 mal 0, also 1.

Geometrisch entspricht der Betrag der Determinante der Fläche des von den Spaltenvektoren aufgespannten Parallelogramms; ein negatives Vorzeichen zeigt, dass die Abbildung die Orientierung spiegelt.

Trage a11 bis a22 in den Matrix-Rechner ein, wähle die Operation Determinante und lies neben dem Zahlenwert auch den vollständigen Rechenweg ab, bevor du das Ergebnis für eine Inverse oder ein Gleichungssystem weiterverwendest.

Wie berechnet man die Determinante einer 3x3-Matrix mit der Laplace-Entwicklung?

Bei einer 3x3-Matrix entwickelst du die Determinante entlang der ersten Zeile: det(A) = a11 mal (a22 mal a33 minus a23 mal a32) minus a12 mal (a21 mal a33 minus a23 mal a31) plus a13 mal (a21 mal a32 minus a22 mal a31).

Für A = [[2, 1, 3], [0, -1, 2], [4, 5, 1]] ergibt sich 2 mal (-1 minus 10) minus 1 mal (0 minus 8) plus 3 mal (0 plus 4), also -22 plus 8 plus 12 gleich -2.

Jeder der drei Summanden ist selbst eine 2x2-Unterdeterminante, die nach Streichen der zugehörigen Zeile und Spalte entsteht.

Wählst du eine Zeile oder Spalte mit vielen Nullen als Entwicklungszeile, sparst du Rechenschritte, weil der zugehörige Summand dann wegfällt. Die Methode gilt für jede quadratische Größe, während die Sarrus-Regel auf 3x3-Matrizen begrenzt bleibt.

Der Matrix-Rechner nutzt die Laplace-Entwicklung entlang der ersten Zeile automatisch und zeigt alle drei Kofaktoren einzeln an, sodass jeder Zwischenschritt nachvollziehbar bleibt.

Was ist die Regel von Sarrus und wie unterscheidet sie sich von der Laplace-Entwicklung?

Die Sarrus-Regel ist ein Merkschema ausschließlich für 3x3-Determinanten: Du schreibst die ersten beiden Spalten der Matrix rechts daneben und bildest die Summe der drei Hauptdiagonalprodukte minus die drei Nebendiagonalprodukte.

Für die Matrix [[2, 1, 3], [0, -1, 2], [4, 5, 1]] liefert Sarrus dasselbe Ergebnis wie die Laplace-Entwicklung: -2.

Die Regel von Sarrus gilt jedoch nicht für 4x4- oder größere Matrizen, weil das Diagonalschema dort keine korrekte Determinante mehr ergibt - ein häufiger Fehler in Klausuren.

Die Laplace-Entwicklung zerlegt die Determinante dagegen rekursiv in kleinere Unterdeterminanten und ist für jede Matrixgröße gültig, auch für 4x4 und höher, wird dort aber schnell rechenaufwendig, weil sich die Anzahl der Unterdeterminanten mit jeder Dimension vervielfacht.

In der Praxis wählst du bei Laplace die Zeile oder Spalte mit den meisten Nullen, um Rechenschritte zu sparen.

Der Matrix-Rechner deckt Sarrus und Laplace für 2x2- und 3x3-Matrizen ab; für eine 4x4-Determinante müsstest du die Laplace-Entwicklung von Hand um eine weitere Rekursionsstufe erweitern.

Wie berechnet man die Inverse einer Matrix (2x2 und 3x3)?

Für eine 2x2-Matrix berechnest du die Inverse als A^(-1) = 1/det(A) mal [[d, -b], [-c, a]]: Für A = [[1, 2], [3, 4]] ist det(A) = -2, also A^(-1) = [[-2, 1], [1,5, -0,5]].

Bei einer 3x3-Matrix bildet der Rechner zuerst die Determinante per Laplace-Entwicklung, dann die Kofaktormatrix, transponiert sie zur Adjungierten und teilt jedes Element durch die Determinante.

Für A = [[2, 1, 0], [0, 3, 1], [1, 0, 2]] beträgt die Determinante 13, und die neun Kofaktoren liefern nach Division durch 13 die vollständige Inverse.

Ein häufiger Fehler ist ein Vorzeichenfehler in einem einzelnen Kofaktor, der dann fälschlich 11 statt der korrekten 13 als Determinante ergibt und die gesamte Inverse verfälscht.

Voraussetzung ist in jedem Fall det(A) ungleich 0 - bei einer singulären Matrix existiert keine Inverse. Kontrolliere jedes Ergebnis mit der Probe A mal A^(-1) gleich Einheitsmatrix.

Der Matrix-Rechner zeigt bei 3x3-Matrizen alle neun Kofaktoren einzeln, damit der vollständige Rechenweg nachvollziehbar bleibt.

Wie berechnet man die Inverse mit dem Gauß-Jordan-Verfahren?

Beim Gauß-Jordan-Verfahren erweiterst du die Matrix A um die Einheitsmatrix zu [A | I] und wendest so lange Zeilenumformungen an, bis links die Einheitsmatrix steht - rechts steht dann die gesuchte Inverse A^(-1).

Für A = [[1, 2], [3, 4]] führt das Verfahren über mehrere Zeilenschritte zum selben Ergebnis wie die Adjungiertenformel: A^(-1) = [[-2, 1], [1,5, -0,5]].

Der Vorteil von Gauß-Jordan zeigt sich vor allem bei größeren Matrizen ab 4x4, weil die Kofaktormethode dort mit wachsender Größe extrem rechenaufwendig wird, während Gauß-Jordan deutlich moderater mit der Größe skaliert.

Für 2x2- und 3x3-Matrizen liefern beide Methoden identische Ergebnisse, unterscheiden sich aber im Rechenweg: Gauß-Jordan arbeitet mit Zeilenoperationen, die Adjungiertenformel mit Determinanten und Kofaktoren.

Der Matrix-Rechner nutzt für 2x2- und 3x3-Matrizen die Adjungiertenformel, weil sie sich ohne Zwischenschritte direkt auswerten lässt und der komplette Rechenweg in einer Zeile darstellbar bleibt.

Wie funktioniert die Matrixmultiplikation?

Bei der Matrixmultiplikation A mal B wird jedes Element c_ij der Ergebnismatrix als Skalarprodukt der i-ten Zeile von A mit der j-ten Spalte von B berechnet.

Für 2x2-Matrizen [[1, 2], [3, 4]] mal [[5, 6], [7, 8]] ergibt sich [[1*5+2*7, 1*6+2*8], [3*5+4*7, 3*6+4*8]] gleich [[19, 22], [43, 50]]. Die Multiplikation ist nicht kommutativ: A mal B ist im Allgemeinen ungleich B mal A.

Dasselbe Beispiel zeigt es deutlich, denn B mal A liefert [[23, 34], [31, 46]], ein völlig anderes Ergebnis.

In der Computergrafik verketten Matrixmultiplikationen mehrere Transformationen wie Rotation, Skalierung und Translation in einem einzigen Schritt.

Voraussetzung für die Multiplikation ist, dass die Spaltenanzahl von A mit der Zeilenanzahl von B übereinstimmt; bei quadratischen Matrizen gleicher Größe ist diese Bedingung automatisch erfüllt.

Wähle im Matrix-Rechner die Operation Produkt und trage beide Matrizen A und B vollständig ein, denn anders als bei den unären Operationen wird hier immer Matrix B benötigt.

Wie addiert man zwei Matrizen (Matrixsumme berechnen)?

Bei der Matrixsumme addierst du zwei Matrizen gleicher Dimension elementweise: c_ij = a_ij + b_ij. Für A = [[1, 2], [3, 4]] und B = [[5, 6], [7, 8]] ergibt sich A + B = [[6, 8], [10, 12]], denn 1+5=6, 2+6=8, 3+7=10 und 4+8=12.

Im Gegensatz zur Multiplikation ist die Addition kommutativ: A + B liefert stets dasselbe Ergebnis wie B + A.

Voraussetzung ist, dass beide Matrizen exakt dieselbe Dimension haben - eine 2x2- und eine 3x3-Matrix lassen sich nicht addieren, der Rechner erlaubt hier nur gleich große Eingaben.

In der Bildverarbeitung überlagert die Matrixsumme zwei Transformationen oder Bildmasken, in der Statistik fasst sie Kovarianzmatrizen aus mehreren Messreihen zusammen.

Wähle im Rechner die Operation Summe, trage die Elemente von Matrix A und B ein und lies das elementweise Ergebnis direkt ab, ohne auf die Reihenfolge der beiden Matrizen achten zu müssen.

Was ist die Transponierte einer Matrix?

Die Transponierte entsteht durch Vertauschen von Zeilen und Spalten: Das Element in Zeile i, Spalte j wird zu Zeile j, Spalte i. Aus der Matrix [[1, 2], [3, 4]] wird [[1, 3], [2, 4]].

Eine symmetrische Matrix ist identisch mit ihrer Transponierten, das heißt a_ij = a_ji für alle Einträge. Symmetrische Matrizen treten in der Physik als Trägheitsmoment-Tensoren oder in der Statistik als Kovarianzmatrizen auf.

Für die Transponierte gelten Rechenregeln: Die Transponierte eines Produkts ist das Produkt der Transponierten in umgekehrter Reihenfolge, also (AB)^T = B^T mal A^T, und die Determinante bleibt beim Transponieren unverändert.

Eine orthogonale Matrix erfüllt A^T = A^(-1), ihre Transponierte ist also gleichzeitig ihre Inverse - Drehmatrizen sind ein klassisches Beispiel dafür.

Wähle im Matrix-Rechner die Operation Transponierte für 2x2- oder 3x3-Matrizen; das Ergebnis prüft der Rechner automatisch auf Symmetrie und zeigt die entsprechende Eigenschaft direkt an.

Was sagt der Rang einer Matrix aus?

Der Rang gibt die Anzahl linear unabhängiger Zeilen oder äquivalent dazu die Anzahl linear unabhängiger Spalten an und wird per Gauß-Elimination bestimmt.

Eine 3x3-Matrix mit Rang 3 hat vollen Rang, ihr lineares Gleichungssystem besitzt genau eine Lösung. Rang 2 bedeutet, dass eine Zeile von den anderen abhängt, Rang 1, dass alle Zeilen kollinear sind.

Für die Matrix [[1, 2, 3], [2, 4, 6], [0, 1, 1]] ermittelt der Rechner Rang 2, weil die zweite Zeile exakt das Doppelte der ersten ist; bei der Gauß-Elimination wird diese Zeile zu einer Nullzeile reduziert.

In der Praxis bestimmt der Rang die Dimension des Lösungsraums: Die Anzahl freier Parameter ist n minus Rang, wobei n die Spaltenanzahl ist.

Bei einer regulären 3x3-Matrix mit vollem Rang 3 gibt es null freie Parameter und damit genau eine eindeutige Lösung. Wähle im Rechner die Operation Rang, um diese Eigenschaft für deine eigene 2x2- oder 3x3-Matrix direkt zu prüfen.

Welche Matrixeigenschaften erkennt der Rechner (Einheitsmatrix, Diagonalmatrix, symmetrisch)?

Der Rechner prüft automatisch drei zentrale Eigenschaften jeder eingegebenen Matrix.

Symmetrie liegt vor, wenn a_ij = a_ji für alle Elemente gilt, die Matrix also identisch mit ihrer Transponierten ist; symmetrische Matrizen haben stets reelle Eigenwerte.

Eine Diagonalmatrix hat ausschließlich Nullen außerhalb der Hauptdiagonale, während auf der Diagonale beliebige Werte stehen können - sie ist besonders einfach zu invertieren, weil jeder Diagonaleintrag einzeln als Kehrwert gebildet wird.

Die Einheitsmatrix ist eine spezielle Diagonalmatrix mit ausschließlich Einsen auf der Diagonale und das neutrale Element der Multiplikation, denn A mal I = I mal A = A für jede Matrix A gleicher Größe.

Für die 3x3-Einheitsmatrix beträgt die Determinante 1 und der Rang 3. Diese drei Eigenschaften werden bei jeder Berechnung automatisch erkannt und im Ergebnis angezeigt.

Der Rechner deckt dabei 2x2- und 3x3-Matrizen ab; für größere Matrizen müsstest du die Prüfung manuell auf weitere Zeilen und Spalten ausdehnen.

Hinweise

Determinante, Inverse und Rang prüfen: Ankerwerte und Tipps

Schnelle Qualitätsprüfung für dein Ergebnis.

Prüfe das Ergebnis mit bekannten Ankerwerten: Die Determinante der Einheitsmatrix ist 1, die Inverse der Einheitsmatrix ist sie selbst, und jede Diagonalmatrix hat als Determinante das Produkt ihrer Diagonaleinträge. Für die Inverse gilt die Probe A * A^(-1) = Einheitsmatrix – multipliziere dein Ergebnis zur Kontrolle zurück.

Beim Matrixprodukt ist die Reihenfolge entscheidend: A * B ist im Allgemeinen ungleich B * A.

Beachte außerdem, dass der Rang die maximale Anzahl linear unabhängiger Gleichungen angibt: Rang 3 bei einer 3x3-Matrix bedeutet eindeutige Lösbarkeit, ein niedrigerer Rang zeigt Abhängigkeiten.

Verwandter Rechner: Der Gleichungssystem-Rechner löst lineare 2x2-Systeme direkt mit Rechenweg.

Anwendung

Matrizen in der Praxis: Rotation, Gleichungssysteme und Kräfte

So wird das Ergebnis in einer realen Entscheidung nutzbar.

Praxisfall: In der Computergrafik dreht eine 2x2-Rotationsmatrix R = [[cos(a), -sin(a)], [sin(a), cos(a)]] einen Punkt um den Winkel a. Für a = 90 Grad ist R = [[0, -1], [1, 0]]. Determinante: 0*0 - (-1)*1 = 1, also flächentreu.

Inverse: gleich der Transponierten [[0, 1], [-1, 0]], was der Rückdrehung um -90 Grad entspricht.

Zweiter Praxisfall: Ein lineares Gleichungssystem mit Koeffizientenmatrix A = [[2, 1], [5, 3]] und rechter Seite b = [8, 21] wird über x = A^(-1) * b gelöst. det(A) = 6 - 5 = 1. Inverse: [[3, -1], [-5, 2]].

Lösung: x1 = 3*8 + (-1)*21 = 3, x2 = (-5)*8 + 2*21 = 2. Probe: 2*3 + 1*2 = 8, 5*3 + 3*2 = 21 – beide Gleichungen erfüllt.

Fallstricke

Typische Fehler bei Determinante, Inverse und Matrixmultiplikation

Typische Anfängerfehler. Sicherer anwenden.

Der häufigste Fehler ist das Vertauschen von Zeilen und Spalten bei der Eingabe, sodass die transponierte statt der gewünschten Matrix berechnet wird. Ebenso wird die Matrixmultiplikation fälschlich als elementweise Multiplikation verstanden: a11*b11 ist nur das erste Element einer Zeile-mal-Spalte-Summe, nicht das Ergebnis.

Ein dritter Fehler betrifft die Inverse: Studierende versuchen, jedes Element einzeln zu invertieren (1/a_ij), obwohl die Inversion die gesamte Matrixstruktur einbezieht.

Viertens wird bei singulären Matrizen (Determinante gleich 0) oft trotzdem nach einer Inversen gesucht, obwohl diese mathematisch nicht existiert.

Fünftens: Der Rang wird mit der Determinante verwechselt – eine Matrix kann Rang 2 haben und trotzdem eine Determinante weit von 0 entfernt aufweisen, oder umgekehrt bei sehr kleiner, aber von null verschiedener Determinante vollen Rang besitzen.

Nächster Schritt

Fazit: Matrix-Rechner für Determinante, Inverse und Rang

Die Kernaussage für die direkte Weiterentscheidung.

Der Matrix-Rechner berechnet Determinante, Inverse, Transponierte, Produkt, Summe und Rang für 2x2- und 3x3-Matrizen mit vollständigem Rechenweg.

Prüfe singuläre Matrizen vorab über die Determinante und kontrolliere Ergebnisse durch Rückmultiplikation. Für weitergehende lineare Algebra: Der Gleichungssystem-Rechner löst 2x2-Systeme schrittweise, und der Potenzen-Rechner hilft bei Eigenwertberechnungen.

Vertiefung

Determinante, Inverse und Rang: Beispielrechnungen mit Matrizen

Step-by-Step Walkthroughs. Realistische Szenarien.

Praxisbeispiel

Determinante einer 2x2-Matrix

Dimension
2x2
Operation
Determinante
a₁₁
1
a₁₂
2
a₁₃
0
a₂₁
3
a₂₂
4
a₂₃
0
a₃₁
0
a₃₂
0
a₃₃
0
b₁₁
0
b₁₂
0
b₁₃
0
b₂₁
0
b₂₂
0
b₂₃
0
b₃₁
0
b₃₂
0
b₃₃
0

Ergebnis: Ergebnis: -2, Rechenweg: det(A) = 1*4 - 2*3 = -2

Die Determinante -2 zeigt: Die Matrix ist nicht singulär und invertierbar. Der Betrag 2 gibt den Flächenskalierungsfaktor der linearen Abbildung an.

Beispiel 1 · Einfach · Inverse: [-2, 1; 1,5, -0,5]

Inverse einer 2x2-Matrix

Dimension
2x2
Operation
Inverse
a₁₁
1
a₁₂
2

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 2 · Mittel · Produkt: [19, 22; 43, 50]

Matrixprodukt 2x2

Dimension
2x2
Operation
A × B (Produkt)
a₁₁
1
a₁₂
2

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 3 · Komplex · Determinante: 1

Determinante 3x3-Matrix

Dimension
3x3
Operation
Determinante
a₁₁
1
a₁₂
2

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 4 · Komplex · Determinante: -2

Determinante 3x3 per Laplace-Entwicklung

Dimension
3x3
Operation
Determinante
a₁₁
2
a₁₂
1

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 5 · Komplex · Transponierte: [1, 4, 7; 2, 5, 8; 3, 6, 9]

Matrix transponieren (3x3)

Dimension
3x3
Operation
Transponierte
a₁₁
1
a₁₂
2

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 6 · Komplex · Rang: 2 (Determinante 0, singulär)

Rang einer 3x3-Matrix bestimmen

Dimension
3x3
Operation
Rang
a₁₁
1
a₁₂
2

Weitere 16 Eingabewerte sind in dieser Beispielrechnung enthalten.

Weiterführende Rechner und Themen

Alle Anschlussrechner und Vertiefungen in einem klaren Modul, damit du direkt zur nächsten sinnvollen Berechnung springen kannst.

Vektor-RechnerBetrag, Addition, Subtraktion, Skalarprodukt, Kreuzprodukt und Winkel für 2D- und 3D-Vektoren berechnen – mit vollständigem Rechenweg, Einheitsvektor und Orthogonalitätsprüfung.Eigenwerte-RechnerEigenwerte und Eigenvektoren für 2x2- und 3x3-Matrizen berechnen: Charakteristisches Polynom, Spur-/Determinantenprobe und Diagonalisierbarkeit.Komplexe-Zahlen-RechnerKomplexe Zahlen addieren, subtrahieren, multiplizieren und dividieren – mit Betrag, Argument, Polarform und konjugiert komplexem Ergebnis.ProzentrechnerProzentwert, Prozentsatz oder Grundwert berechnen – universeller Prozentrechner.RabattrechnerRabattbetrag, Endpreis und Ersparnis in Euro und Prozent berechnen.PreissteigerungsrechnerPreissteigerung in Prozent berechnen: neuen Preis, absolute Mehrkosten und Gesamtsteigerung über mehrere Perioden vergleichen.DreisatzrechnerGerader und ungerader Dreisatz für proportionale und antiproportionale Zusammenhänge.FlächenrechnerFläche berechnen für Quadrat, Rechteck, Dreieck, Kreis, Trapez, Parallelogramm und weitere Formen – Formel wird je gewählter Form angezeigt.DurchschnittsrechnerArithmetisches Mittel, Summe, Anzahl, Minimum und Maximum einer Wertegruppe berechnen.VolumenrechnerVolumen berechnen für Würfel, Quader, Zylinder, Kegel, Kugel und Pyramide – Formel wird je gewählter Form angezeigt.PythagorasrechnerFehlende Seite und Winkel eines rechtwinkligen Dreiecks mit Satz des Pythagoras berechnen.Primfaktorzerlegung-RechnerPrimfaktoren einer Zahl berechnen: Kettenform, Potenzschreibweise und Teileranzahl online bestimmen.Quersummen-RechnerEinfache, alternierende und iterierte Quersumme berechnen und Teilbarkeit durch 3, 9 und 11 prüfen.Römische-Zahlen-UmrechnerArabische Zahlen in römische Zahlen umrechnen und römische Schreibweisen zurück in Dezimalzahlen wandeln.Teiler-und-Vielfache-RechnerTeiler, ggT, kgV und Primfaktorzerlegung für natürliche Zahlen berechnen.

Quellen, Transparenz und Haftung

Haftungsausschluss

Die Ergebnisse dieses Rechners sind Orientierungswerte und ersetzen keine professionelle Beratung. Für verbindliche Entscheidungen – insbesondere in finanziellen, gesundheitlichen oder rechtlichen Angelegenheiten – empfehlen wir die Einholung fachkundiger Beratung. Aktuelle Vertrags-, Produkt- und Regulierungsdaten können von den Rechenwerten abweichen.

Rechnerspezifische Grenzen: Alle Berechnungen erfolgen ohne Gewähr. Die Ergebnisse sind Anhaltspunkte und ersetzen keine professionelle Beratung.

Quelle: Standardwerke der linearen Algebra: G. Strang, Introduction to Linear Algebra, 6. Aufl. 2023; K. Jänich, Lineare Algebra, Springer 2013

Stand: 2026-09-27

Externe Fachquellen
Qualitätsnachweise
Verantwortlich
Kilian Achatz
Herausgeber
Rechner-Portal
Letzte fachliche Prüfung
27. September 2026
Fachbereich
Mathematik / Algebra
Formeln basieren auf
Dokumentierte Rechenlogik mit Plausibilitäts- und Vergleichscheck
Zitation & Richtlinien

APA-Format

Rechner-Portal (2026). Matrix-Rechner. Abgerufen von https://rechner-portal.de/mathematik/algebra/matrix-rechner

Harvard-Format

Rechner-Portal, 2026. Matrix-Rechner. Available at: https://rechner-portal.de/mathematik/algebra/matrix-rechner

Werbestatus

Mögliche Werbung hat keinen Einfluss auf Rechenweg, Ergebnis oder Priorisierung dieses Rechners.