Zum Hauptinhalt springen

Vektor-Rechner: Betrag, Skalarprodukt, Kreuzprodukt und Winkel berechnen

MathematikStand Noch keine Bewertung
Operation
Dimension
Anzeige

Kurzantwort

Der Vektor-Rechner führt sechs Operationen auf 2D- und 3D-Vektoren durch: Betrag (Länge des Vektors über den Satz des Pythagoras), Addition und Subtraktion (komponentenweise), Skalarprodukt (Summe der Komponentenprodukte), Kreuzprodukt (Normalenvektor, nur 3D sinnvoll) und Winkelberechnung (über Arcuskosinus des normierten Skalarprodukts). Jede Operation zeigt den vollständigen Rechenweg. Für den Betrag wird zusätzlich der Einheitsvektor berechnet, beim Skalarprodukt und Winkel wird die Orthogonalität geprüft.

Vektor-Rechner: Vektoren in 2D oder 3D eingeben – Betrag, Addition, Skalarprodukt

Kilian AchatzFachredaktion Mathematik
Geprüft: Review-Team Rechner-Portal (Sept. 2026)Stand:

Überblick

Was berechnet der Vektor-Rechner? Betrag, Skalarprodukt, Kreuzprodukt und Winkel

Starte mit der kurzen Einordnung, bevor du Eingaben und Ergebnis interpretierst.

Vektoren beschreiben gerichtete Größen in Physik, Technik und Computergrafik: Geschwindigkeit, Kraft und Verschiebung haben nicht nur einen Zahlenwert, sondern auch eine Richtung. Der Vektor-Rechner führt sechs Operationen auf 2D- und 3D-Vektoren durch: Betrag, Addition, Subtraktion, Skalarprodukt, Kreuzprodukt und Winkelberechnung.

Jede Operation zeigt den vollständigen Rechenweg, sodass sich Zwischenschritte und Ergebnis nachvollziehen lassen. Die Betragsberechnung liefert die Länge eines Vektors über den Satz des Pythagoras und bestimmt zusätzlich den Einheitsvektor.

Das Skalarprodukt prüft, ob zwei Vektoren orthogonal stehen, also senkrecht aufeinander zeigen. Das Kreuzprodukt im 3D-Raum erzeugt den Normalenvektor, der senkrecht auf der von beiden Ausgangsvektoren aufgespannten Ebene steht.

Die Winkelberechnung wandelt das Skalarprodukt über den Arcuskosinus in Grad und Radiant um.

Dieser Rechner vereint damit alle Grundoperationen der analytischen Geometrie, die sonst auf mehrere Werkzeuge verteilt wären: Betrag und Einheitsvektor für Längenprobleme, Skalarprodukt und Winkel für Neigungsfragen, Kreuzprodukt für Flächenberechnungen und Ebenengleichungen.

In der Schule tauchen diese Operationen ab der Oberstufe und im Studium in der linearen Algebra auf.

In der Robotik beschreiben Vektoren Gelenkpositionen und Endeffektor-Orientierungen, in der Strömungsmechanik Geschwindigkeitsfelder und in der Spieleentwicklung Blickrichtungen und Kollisionsnormalen.

All diese Anwendungsgebiete greifen auf dieselben Formeln zurück, die der Rechner mit dokumentiertem Rechenweg bereitstellt.

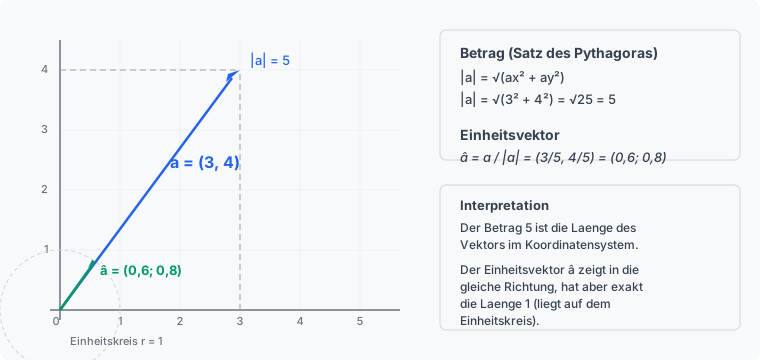
Eine ausführliche Einführung in die Vektorrechnung bietet das Mathematik-Online-Lexikon der Universität Stuttgart. Betrag und Einheitsvektor: Vektor a = (3, 4) mit Länge 5 und normiertem Einheitsvektor auf dem Einheitskreis Skalarprodukt berechnen Das Skalarprodukt zweier Vektoren ergibt eine einzelne Zahl und beantwortet zwei Kernfragen: Wie stark zeigen die Vektoren in die gleiche Richtung, und stehen sie senkrecht aufeinander?
Die Formel lautet a mal b = ax mal bx + ay mal by + az mal bz. Für a = (2, -1, 3) und b = (4, 2, -1) ergibt der Rechner: 2 mal 4 + (-1) mal 2 + 3 mal (-1) = 8 - 2 - 3 = 3. Da das Skalarprodukt ungleich null ist, stehen die Vektoren nicht orthogonal.

Ein Skalarprodukt von exakt null bedeutet Orthogonalität, also einen rechten Winkel zwischen den Vektoren — eine Eigenschaft, die in der Computergrafik für Beleuchtung und in der Physik für unabhängige Kraftkomponenten zentral ist.

Die Beträge |a| = 3,7417 und |b| = 4,5826 liefern über cos alpha = 3 / (3,7417 mal 4,5826) den Winkel zwischen den Vektoren.

Wähle im Rechner den Modus Skalarprodukt, gib die Komponenten ein und lies Ergebnis, Rechenweg und Orthogonalitätsprüfung direkt ab.

Kreuzprodukt berechnen Das Kreuzprodukt erzeugt aus zwei Vektoren einen neuen Vektor, der senkrecht auf beiden Ausgangsvektoren steht und als Normalenvektor der aufgespannten Ebene dient.

Die vollständige Vektoroperation existiert nur im dreidimensionalen Raum. Für a = (1, 0, 3) und b = (2, 1, -1) berechnet der Rechner a kreuz b = (0 mal (-1) - 3 mal 1, 3 mal 2 - 1 mal (-1), 1 mal 1 - 0 mal 2) = (-3, 7, 1) mit dem Betrag 7,6811.

Dieser Betrag entspricht der Fläche des von a und b aufgespannten Parallelogramms, die halbe Fläche wäre das zugehörige Dreieck.

In der 3D-Grafik liefert das Kreuzprodukt den Normalenvektor für Beleuchtungsberechnungen, in der Physik den Drehmoment-Vektor als Kreuzprodukt aus Hebelarm und Kraft. Wichtig: Das Kreuzprodukt ist antikommutativ, also a kreuz b = minus b kreuz a.

Die Richtung bestimmt die Rechte-Hand-Regel. Im 2D-Modus liefert der Rechner nur den Skalarwert der Determinante, nicht den Richtungsvektor.
Eingaben

So nutzt du den Rechner

Hier siehst du, welche Werte erwartet werden und wie die Felder zusammenhängen.

Wähle zuerst die Operation: Betrag benötigt nur Vektor a, alle anderen Operationen erwarten zusätzlich Vektor b. Im Betrag-Modus werden die Komponenten von b ignoriert.

Die Dimension bestimmt, ob mit zwei oder drei Komponenten gerechnet wird: Im 2D-Modus setzt der Rechner die z-Komponenten intern auf null.

Ein Wechsel zwischen 2D und 3D ist jederzeit möglich, ohne die bereits eingetragenen x- und y-Werte zu verlieren. Gib die Komponenten als Dezimalzahlen oder ganze Zahlen ein.

Negative Werte sind in allen Modi zulässig und ändern die Richtung des Vektors, nicht seine Berechnungsmethode. Ein typischer Eingabefehler ist das Vertauschen von x- und y-Komponente, was bei der Winkelberechnung zu einem falschen Ergebnis führt.

Beim Kreuzprodukt empfiehlt sich der 3D-Modus, weil in 2D nur ein Skalarwert entsteht, der die Fläche des aufgespannten Parallelogramms angibt, aber keinen Richtungsvektor liefert.

Achte darauf, dass für die Winkelberechnung keiner der beiden Vektoren ein Nullvektor ist, da der Winkel dann nicht definiert wäre und der Rechner eine entsprechende Meldung ausgibt.

Praxisfälle

Anwendungsfälle: Vektoroperationen mit konkreten Zahlen

Acht typische Suchfragen rund um Vektor-Betrag, Addition, Skalar- und Kreuzprodukt, Einheitsvektor und Winkel – jede mit den passenden Eingaben und dem nachgerechneten Ergebnis.

  1. Vektor-Betrag berechnen: Länge eines 3D-Vektors

    „Wie berechnet man den Betrag eines Vektors in 3D?“

    Eingabe
    Modus Betrag, 3D, a = (2, 3, 6)
    Ergebnis
    |a| = 7 · Einheitsvektor â = (0,2857; 0,4286; 0,8571)
  2. Vektoren addieren: Kräfteaddition an einem Knotenpunkt

    „Wie addiert man zwei Vektoren?“

    Eingabe
    Modus Addition, 2D, a = (5, 3), b = (2, 1)
    Ergebnis
    a + b = (7, 4) · |a + b| = 8,0623
  3. Vektor subtrahieren: Richtungsvektor zwischen zwei Punkten

    „Wie berechnet man den Richtungsvektor zwischen zwei Punkten?“

    Eingabe
    Modus Subtraktion, 3D, a = P2 (4, 6, 8), b = P1 (1, 2, 3)
    Ergebnis
    a − b = (3, 4, 5) · Abstand |a − b| = 7,0711
  4. Skalarprodukt berechnen: Orthogonalität prüfen

    „Wie prüft man, ob zwei Vektoren orthogonal (senkrecht) sind?“

    Eingabe
    Modus Skalarprodukt, 3D, a = (2, −1, 3), b = (1, 5, 1)
    Ergebnis
    a · b = 0 → orthogonal: Ja
  5. Kreuzprodukt und Normalenvektor berechnen

    „Wie berechnet man den Normalenvektor einer Ebene?“

    Eingabe
    Modus Kreuzprodukt, 3D, a = (2, 3, 0), b = (0, 1, 4)
    Ergebnis
    a × b = (12, −8, 2) · |a × b| = 14,5602 (Parallelogrammfläche)

    Matrix-Rechner für Determinante und Inverse

  6. Einheitsvektor berechnen (Vektor normieren)

    „Wie normiert man einen Vektor auf die Länge 1?“

    Eingabe
    Modus Betrag, 3D, a = (1, 2, 2)
    Ergebnis
    |a| = 3 · Einheitsvektor â = (0,3333; 0,6667; 0,6667)
  7. Winkel zwischen zwei Vektoren berechnen

    „Wie berechnet man den Winkel zwischen zwei Vektoren?“

    Eingabe
    Modus Winkel, 2D, a = (1, 0), b = (0, 1)
    Ergebnis
    ∠(a, b) = 90° · orthogonal: Ja
  8. Kreuzprodukt in 2D: Fläche eines Parallelogramms

    „Wie berechnet man die Fläche eines Parallelogramms aus zwei Vektoren?“

    Eingabe
    Modus Kreuzprodukt, 2D, a = (3, 4), b = (1, 2)
    Ergebnis
    a × b = 2 (Fläche des Parallelogramms, Vorzeichen zeigt Orientierung)

Berechnung

So funktioniert die Berechnung

Verstehe den Formelweg.

Betragsformel (Satz des Pythagoras für Vektoren): Die Länge ergibt sich als Wurzel der Komponentenquadratsumme. In 2D lautet die Formel |a| = √(ax² + ay²), in 3D erweitert um az.

Beispiel: Für a = (3, 4) ergibt sich |a| = √(9 + 16) = √25 = 5. Der Einheitsvektor berechnet sich als â = a / |a|, hier (0,6; 0,8). Das Skalarprodukt summiert die Produkte der gleichnamigen Komponenten: a · b = ax·bx + ay·by + az·bz.

Das Ergebnis ist eine einzelne Zahl, kein Vektor. Ist das Skalarprodukt gleich null und sind beide Vektoren verschieden vom Nullvektor, stehen sie orthogonal zueinander.

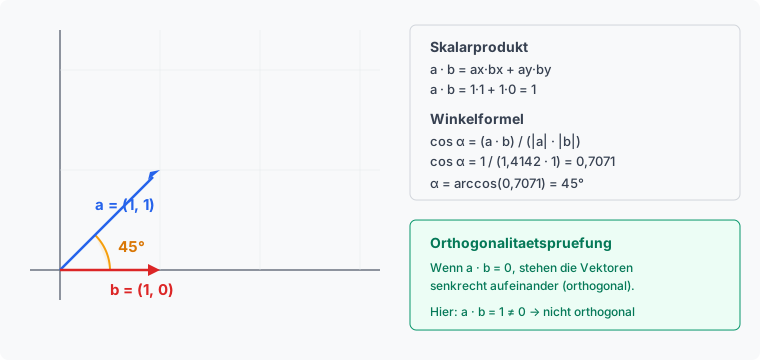
Für die Winkelberechnung setzt der Rechner die Formel cos α = (a · b) / (|a| · |b|) ein und löst nach α auf.

Beispiel: Für a = (1, 1) und b = (1, 0) ergibt sich a · b = 1, |a| = 1,4142, |b| = 1, cos α = 0,7071 und damit α = 45°. Skalarprodukt und Winkelberechnung: Vektoren a = (1, 1) und b = (1, 0) mit eingezeichnetem 45-Grad-Winkel und Orthogonalitätsprüfung Das Kreuzprodukt existiert nur im dreidimensionalen Raum als Vektoroperation.

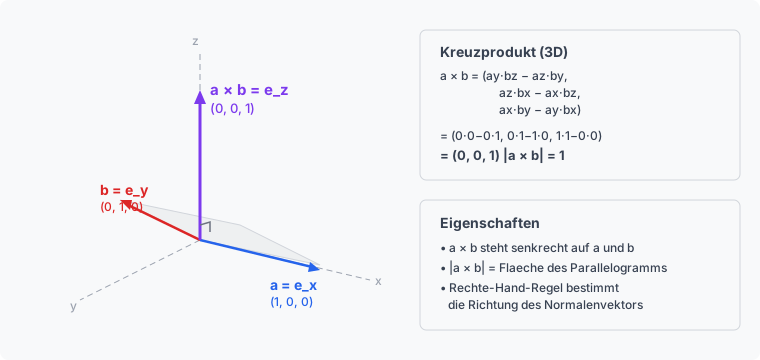
Die Formel lautet a × b = (ay·bz − az·by, az·bx − ax·bz, ax·by − ay·bx). Das Ergebnis ist ein Vektor, der senkrecht auf beiden Ausgangsvektoren steht und als Normalenvektor der aufgespannten Ebene dient.

Sein Betrag |a × b| entspricht der Fläche des aufgespannten Parallelogramms. Beispiel: Für die Einheitsvektoren e_x = (1, 0, 0) und e_y = (0, 1, 0) ergibt das Kreuzprodukt den Einheitsvektor e_z = (0, 0, 1) mit Betrag 1.

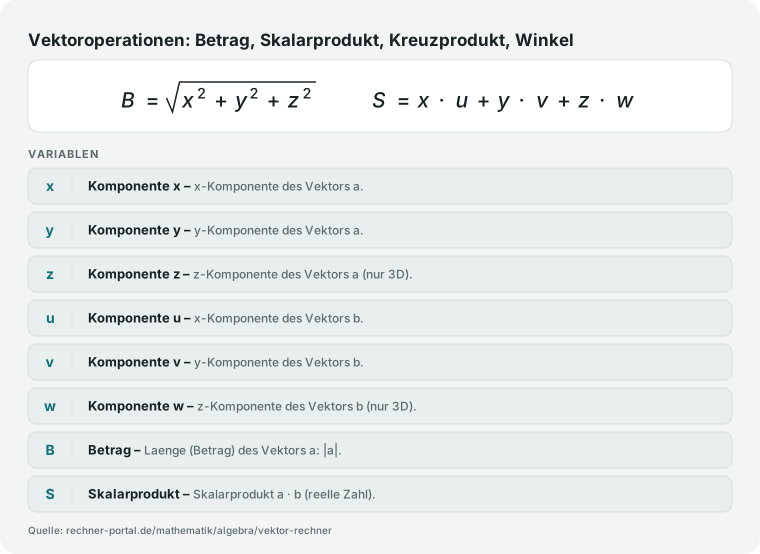
Vektorformeln: Betrag gleich Wurzel aus der Summe der Komponentenquadrate, Skalarprodukt gleich Summe der Komponentenprodukte.
Formeln des Vektor-Rechners: Betrag (Pythagoras) und Skalarprodukt (Komponentensumme).

Nachschlagen

Vektoroperationen: Formeln und Ergebnistypen im Überblick

Diese Tabelle zeigt die sechs Vektoroperationen des Rechners mit Formel, Ergebnistyp und typischem Anwendungsfall.

Sechs Vektoroperationen mit Formel, Ergebnistyp (Skalar oder Vektor) und Anwendung
OperationFormelErgebnistypAnwendung
Betrag|a| = √(ax² + ay² + az²)Skalar ≥ 0Länge, Abstand, Normierung
Additiona + b = (ax+bx, ay+by, az+bz)VektorKräfteaddition, Wegstrecken
Subtraktiona − b = (ax−bx, ay−by, az−bz)VektorRelativgeschwindigkeit, Abstand
Skalarprodukta · b = ax·bx + ay·by + az·bzSkalarWinkel, Orthogonalität, Projektion
Kreuzprodukta × b = (ay·bz−az·by, …)Vektor (3D)Normalenvektor, Flächeninhalt
Winkelα = arccos(a·b / (|a|·|b|))Skalar (0°–180°)Neigung, Drehwinkel

Der Einheitsvektor â = a/|a| hat die Länge 1 und zeigt in die gleiche Richtung wie a. Das Kreuzprodukt existiert als Vektoroperation nur in 3D; in 2D liefert der Rechner den Skalarwert ax·by − ay·bx (Fläche des Parallelogramms). Orthogonalität: a · b = 0 bei |a|, |b| > 0. Quelle: Boyd & Vandenberghe, Introduction to Applied Linear Algebra, 2018.

Expertenmodus

Häufige Fragen zu Vektor-Rechner

Spezielle Fragen geklärt. Tiefer verstehen.

Wie berechnet man den Betrag eines Vektors?

Der Betrag eines Vektors ist seine Länge und folgt aus dem Satz des Pythagoras: In 2D gilt |a| = Wurzel aus (ax hoch 2 plus ay hoch 2), in 3D kommt die z-Komponente hinzu.

Für a = (3, 4) ergibt der Rechner |a| = Wurzel aus (9 plus 16) = Wurzel aus 25 = 5, für a = (1, 2, 2) ergibt sich |a| = Wurzel aus (1 plus 4 plus 4) = Wurzel aus 9 = 3.

Wähle im Rechner den Modus Betrag, gib die Komponenten von Vektor a ein und lies Betrag sowie Einheitsvektor direkt ab; die Felder für Vektor b werden in diesem Modus ignoriert.

Der Betrag ist immer positiv oder null, nur der Nullvektor mit allen Komponenten gleich null hat den Betrag null und keine definierte Richtung.

Aus dem Betrag berechnet der Rechner automatisch den Einheitsvektor durch Division jeder Komponente durch |a|.

Wie berechnet man das Skalarprodukt zweier Vektoren?

Das Skalarprodukt zweier Vektoren ergibt eine einzelne Zahl und wird durch Aufsummieren der Komponentenprodukte berechnet: a mal b = ax mal bx + ay mal by + az mal bz.

Für a = (2, -1, 3) und b = (1, 5, 1) errechnet der Rechner a mal b = 2 - 5 + 3 = 0. Wähle dazu den Modus Skalarprodukt, trage beide Vektoren ein und lies neben dem Zahlenwert auch die automatische Orthogonalitätsprüfung ab.

Ein Ergebnis von exakt null bedeutet, dass die Vektoren senkrecht aufeinander stehen, ein positiver Wert zeigt eine spitzwinklige, ein negativer eine stumpfwinklige Ausrichtung an.

Das Skalarprodukt ist stets kommutativ, also a mal b = b mal a, und liefert zusammen mit den Beträgen |a| und |b| über den Kosinus auch den eingeschlossenen Winkel zwischen den Vektoren.

Wie berechnet man das Kreuzprodukt und den Normalenvektor?

Das Kreuzprodukt a kreuz b erzeugt aus zwei 3D-Vektoren einen neuen Vektor, der senkrecht auf beiden Ausgangsvektoren steht und damit der Normalenvektor der von ihnen aufgespannten Ebene ist.

Für die Einheitsvektoren e_x = (1, 0, 0) und e_y = (0, 1, 0) berechnet der Rechner a kreuz b = (0, 0, 1) mit dem Betrag 1, also exakt den Normalenvektor e_z.

Wähle den Modus Kreuzprodukt und den 3D-Modus, trage beide Vektoren ein und lies Ergebnisvektor sowie Betrag direkt ab; der Betrag entspricht der Fläche des aufgespannten Parallelogramms.

Wichtig: Das Kreuzprodukt ist nur im 3D-Modus ein vollständiger Vektor, im 2D-Modus liefert der Rechner stattdessen einen Skalarwert.

Es ist außerdem antikommutativ, das heißt a kreuz b = minus (b kreuz a), die Reihenfolge der Eingabe entscheidet also über das Vorzeichen des Normalenvektors.

Wie berechnet man den Winkel zwischen zwei Vektoren?

Der Winkel zwischen zwei Vektoren ergibt sich aus cos α = (a mal b) geteilt durch (|a| mal |b|), wobei a mal b das Skalarprodukt ist.

Für die Einheitsvektoren a = (1, 0) und b = (0, 1) berechnet der Rechner: Skalarprodukt = 0, |a| = 1, |b| = 1, daraus cos α = 0 und arccos(0) = 90°. Wähle den Modus Winkel, trage beide Vektoren ein und lies das Ergebnis in Grad sowie in Radiant ab.

Ein Winkel von 90° zeigt Orthogonalität an, was der Rechner zusätzlich als eigenen Hinweis ausgibt.

Der Winkel ist ausschließlich für Vektoren definiert, die vom Nullvektor verschieden sind, weil sonst im Nenner der Formel eine Division durch null entstünde; der Rechner meldet diesen Sonderfall explizit als nicht definiert.

Was ist ein Einheitsvektor und wie normiert man einen Vektor?

Ein Einheitsvektor hat exakt die Länge 1 und zeigt in dieselbe Richtung wie der Ausgangsvektor; das Normieren bedeutet, jede Komponente durch den Betrag zu teilen: â = a geteilt durch |a|.

Für a = (1, 2, 2) mit |a| = 3 liefert der Rechner den Einheitsvektor â = (0,3333; 0,6667; 0,6667), dessen Länge exakt 1 beträgt. Der Modus Betrag gibt den Einheitsvektor automatisch mit aus, ohne dass eine zusätzliche Eingabe nötig ist.

Nur der Nullvektor kann nicht normiert werden, weil die Division durch den Betrag null nicht definiert ist.

Einheitsvektoren werden verwendet, um reine Richtungsinformationen ohne Längenanteil zu kodieren, etwa bei Flächennormalen in der 3D-Grafik oder bei der Definition von Koordinatenachsen in der Physik.

Wie addiert und subtrahiert man Vektoren?

Vektoraddition und -subtraktion erfolgen komponentenweise: a plus b addiert beziehungsweise a minus b subtrahiert jede Komponente einzeln.

Für a = (5, 3) und b = (2, 1) berechnet der Rechner im Modus Addition a plus b = (7, 4) mit dem Betrag |a plus b| = 8,0623, im Modus Subtraktion a minus b = (3, 2) mit dem Betrag 3,6056.

Wähle den passenden Modus, trage beide Vektoren ein und lies Ergebnisvektor sowie dessen Betrag ab. Negative Komponenten sind in beiden Modi zulässig und verändern nur die Richtung, nicht die Rechenmethode.

Die Subtraktion a minus b entspricht der Addition von a und dem negierten Vektor minus b; in der Physik beschreibt sie etwa die Relativgeschwindigkeit zweier Objekte oder die Verschiebung zwischen zwei Punkten.

Wie berechnet man einen Richtungsvektor zwischen zwei Punkten?

Ein Richtungsvektor zwischen zwei Punkten P1 und P2 ergibt sich durch Subtraktion der Ortsvektoren: Richtungsvektor = P2 minus P1, komponentenweise berechnet.

Für P1 = (1, 2, 3) und P2 = (4, 6, 8) trägst du im Modus Subtraktion a = (4, 6, 8) und b = (1, 2, 3) ein; der Rechner liefert (3, 4, 5) mit dem Betrag |a minus b| = 7,0711, was zugleich der Abstand der beiden Punkte ist.

Wähle dazu den 3D-Modus, wenn die Punkte eine z-Koordinate besitzen, sonst genügt 2D. Der Richtungsvektor zeigt vom ersten zum zweiten Punkt; vertauschst du die Reihenfolge, kehrt sich nur das Vorzeichen um, der Betrag bleibt gleich.

Normierst du das Ergebnis anschließend im Modus Betrag, erhältst du die reine Richtung ohne Längenanteil als Einheitsvektor.

Wann stehen zwei Vektoren orthogonal zueinander?

Zwei Vektoren stehen genau dann orthogonal zueinander, wenn ihr Skalarprodukt gleich null ist und beide Vektoren vom Nullvektor verschieden sind.

Für a = (2, -1, 3) und b = (1, 5, 1) berechnet der Rechner a mal b = 2 - 5 + 3 = 0, die Vektoren stehen also senkrecht aufeinander; der Rechner zeigt diese Orthogonalität automatisch im Ergebnisfeld an.

Im Modus Winkel entspricht Orthogonalität einem Winkel von exakt 90°. Prüfe die Eigenschaft, indem du beide Vektoren im Modus Skalarprodukt oder Winkel einträgst und das Ergebnisfeld abliest, ohne von Hand nachrechnen zu müssen.

Die Bedingung gilt nicht, sobald einer der beiden Vektoren der Nullvektor ist, weil dann jede Richtung unbestimmt bleibt.

In der Praxis dient die Prüfung etwa dem Aufspannen orthogonaler Koordinatensysteme oder der Unabhängigkeitsprüfung von Kraftkomponenten.

Wie funktioniert das Kreuzprodukt im 2D-Modus?

Im 2D-Modus liefert das Kreuzprodukt keinen Vektor, sondern einen einzelnen Skalarwert: ax mal by minus ay mal bx, was der Determinante der 2x2-Matrix aus beiden Komponentenvektoren entspricht.

Für a = (3, 4) und b = (1, 2) berechnet der Rechner 3 mal 2 minus 4 mal 1 = 6 minus 4 = 2.

Der Absolutbetrag dieses Skalars gibt die Fläche des von a und b aufgespannten Parallelogramms an, das Vorzeichen zeigt die Orientierung: positiv heißt gegen den Uhrzeigersinn, negativ im Uhrzeigersinn.

Wähle im Rechner den 2D-Modus, wenn nur die Fläche interessiert; benötigst du dagegen den vollständigen Normalenvektor mit Richtungsangabe, musst du in den 3D-Modus wechseln, wo dieselbe Operation einen dreikomponentigen Ergebnisvektor liefert.

Nur im 3D-Modus zeigt der Rechner zusätzlich den Hinweis auf den Normalenvektor an.

Welche Vektoroperationen benötigen zwingend beide Vektoren a und b?

Nur der Modus Betrag arbeitet ausschließlich mit Vektor a; die Eingaben für Vektor b werden dabei angezeigt, aber für die Berechnung ignoriert.

Alle fünf übrigen Operationen benötigen zwingend beide Vektoren: Addition und Subtraktion verrechnen die Komponenten paarweise, das Skalarprodukt multipliziert gleichnamige Komponenten und summiert sie zu einer Zahl, das Kreuzprodukt kombiniert sechs Komponentenprodukte zu einem Normalenvektor, und die Winkelberechnung setzt Skalarprodukt sowie beide Beträge ins Verhältnis.

Ein Beispiel: Bei a = (5, 3) und b = (2, 1) liefert nur der Modus Addition oder Subtraktion ein sinnvolles Ergebnis mit beiden Vektoren, während der Modus Betrag von b unbeeinflusst bleibt.

Ein typischer Eingabefehler ist, bei der Winkel- oder Skalarprodukt-Berechnung nur Vektor a auszufüllen und die Standardwerte für b unverändert zu lassen, wodurch das Ergebnis nicht zur beabsichtigten Aufgabe passt.

Hinweise

Was muss ich bei der Nutzung beachten?

Schnelle Qualitätsprüfung für dein Ergebnis.

Prüfe jedes Ergebnis mit einem Größencheck: Der Betrag eines Vektors ist immer positiv oder null, das Skalarprodukt paralleler gleichgerichteter Vektoren ist positiv, bei gegenläufigen negativ. Der Winkel zwischen zwei Vektoren liegt stets zwischen 0° und 180°.

Wenn der Rechner einen Winkel von exakt 90° ausgibt, stehen die Vektoren orthogonal, was die Orthogonalitätsprüfung zusätzlich bestätigt.

Die Rechte-Hand-Regel bestimmt die Richtung des Kreuzproduktvektors: Zeigt der Daumen in Richtung a und der Zeigefinger in Richtung b, weist der Mittelfinger in die Richtung von a × b.

Vertauscht man a und b, kehrt sich das Vorzeichen um: b × a = −(a × b). Diese Antisymmetrie unterscheidet das Kreuzprodukt grundlegend vom kommutativen Skalarprodukt.

Für die Winkelberechnung empfiehlt sich eine Plausibilitätskontrolle: Der Winkel zwischen dem Vektor (1, 0) und (0, 1) beträgt exakt 90°, zwischen (1, 0) und (1, 1) genau 45°.

Weicht das Ergebnis bei diesen Standardvektoren ab, liegt ein Eingabefehler vor. Der Betrag des Kreuzprodukts kann auch über |a| · |b| · sin α kontrolliert werden. Weitergehende Vektoroperationen wie Transformationsmatrizen behandelt der Matrix-Rechner. Kreuzprodukt: Einheitsvektoren e_x und e_y mit Normalenvektor e_z und Rechenweg

Anwendung

Wie setze ich die Berechnung in der Praxis ein?

So wird das Ergebnis in einer realen Entscheidung nutzbar.

Praxisfall Tragwerksplanung: Auf einen Knotenpunkt wirken zwei Kräfte F1 = (200, 0) N horizontal und F2 = (0, 150) N vertikal. Gefragt ist die Gesamtkraft. Mit dem Modus Addition ergibt sich F1 + F2 = (200, 150) N.

Der Betrag der Resultierenden: |F| = √(200² + 150²) = √(40.000 + 22.500) = √62.500 = 250 N. Der Winkel zur Horizontalen: cos α = (F · F1) / (|F| · |F1|) = 40.000 / (250 · 200) = 0,8, also α = 36,87°.

Diese Werte bestätigt der Rechner exakt: Eingabe Addition mit a = (200, 150) und Betrag-Modus für die Ergebniskontrolle. Zweiter Praxisfall 3D-Grafik: Für die Beleuchtungsberechnung eines Dreiecksgitters wird der Normalenvektor jeder Fläche benötigt.

Zwei Kantenvektoren eines Dreiecks seien v1 = (2, 0, 0) und v2 = (0, 3, 0). Das Kreuzprodukt v1 × v2 = (0·0 − 0·3, 0·2 − 2·0, 2·3 − 0·0) = (0, 0, 6).

Der Betrag 6 ist die doppelte Dreiecksfläche, der normierte Normalenvektor (0, 0, 1) zeigt senkrecht nach oben. Der Rechner liefert im 3D-Kreuzprodukt-Modus exakt diese Werte und gibt den Hinweis auf den Normalenvektor automatisch aus.

Dritter Praxisfall Navigation: Ein Boot fährt mit Kurs a = (5, 3) km/h, die Strömung drückt mit b = (−1, 2) km/h. Der resultierende Kurs: a + b = (4, 5), Betrag = √41 ≈ 6,40 km/h. Der Winkel zum Ostkurs: arccos(4/6,40) ≈ 51,3°.

So lässt sich die Kurskorrektur direkt ablesen.

Fallstricke

Welche Fehler sollte ich vermeiden?

Typische Anfängerfehler. Sicherer anwenden.

Der häufigste Fehler ist die Verwechslung von Skalarprodukt und Kreuzprodukt: Das Skalarprodukt a · b liefert eine Zahl, das Kreuzprodukt a × b einen Vektor. Ein zweiter typischer Irrtum behandelt die Vektoraddition als Multiplikation der Komponenten, obwohl Addition komponentenweise die x-, y- und z-Werte summiert.

Drittens wird beim Kreuzprodukt die Reihenfolge der Vektoren vertauscht, ohne das Vorzeichen umzukehren, obwohl a × b = −(b × a) gilt. Die Rechte-Hand-Regel klärt die korrekte Orientierung.

Ein vierter Fehler betrifft die Dimensionswahl: Das Kreuzprodukt im 2D-Modus liefert nur einen Skalarwert (die Determinante der 2×2-Matrix aus den Komponentenvektoren), keinen Richtungsvektor.

Wer den Normalenvektor benötigt, muss in den 3D-Modus wechseln.

Fünftens wird bei der Winkelberechnung der Nullvektor-Sonderfall übersehen: Der Winkel zwischen einem Nullvektor und jedem anderen Vektor ist nicht definiert, weil die Division durch null im Nenner der Kosinusformel aufträte.

Sechstens kommt es vor, dass der Einheitsvektor mit dem Originalvektor verwechselt wird: Der Einheitsvektor hat immer exakt die Länge 1, nicht die Länge des Ausgangsvektors.

Siebtes Versäumnis: Bei der Betragsberechnung in 3D wird die z-Komponente vergessen, obwohl sie im Pythagoras unter der Wurzel stehen muss — der Betrag von (3, 4, 0) ist 5, aber |(3, 4, 12)| = 13.

Nächster Schritt

Was ist das Fazit und wie geht es weiter?

Die Kernaussage für die direkte Weiterentscheidung.

Der Vektor-Rechner berechnet Betrag, Addition, Subtraktion, Skalarprodukt, Kreuzprodukt und Winkel für 2D- und 3D-Vektoren mit vollständigem Rechenweg.

Prüfe Ergebnisse mit Ankerwerten: |(1, 0)| = 1, (1, 0) · (0, 1) = 0, e_x × e_y = e_z, ∠(e_x, e_y) = 90°. Für das Kreuzprodukt als Vektorergebnis muss der 3D-Modus aktiv sein; in 2D erscheint nur der Skalarwert der Determinante.

Die Orthogonalitätsprüfung zeigt direkt, ob zwei Vektoren senkrecht stehen. Zur schnellen Kontrolle empfiehlt sich die Rückrechnung: Addiere a und b, subtrahiere dann b vom Ergebnis und prüfe, ob wieder a erscheint.

Beim Skalarprodukt ist die Symmetrie nützlich: a · b muss gleich b · a sein. Für weitergehende Matrizenoperationen wie Determinante, Inverse und Rang steht der Matrix-Rechner bereit, und der Gleichungssystem-Rechner löst lineare 2x2-Systeme schrittweise.

Vertiefung

Welche typischen Beispiele zeigen die Berechnung?

Step-by-Step Walkthroughs. Realistische Szenarien.

Beispiel 1 · Einfach · |a| = 7 · â = (0,2857; 0,4286; 0,8571)

Betrag 3D, a = (2, 3, 6)

Operation
Betrag
Dimension
3D
a_x
2
a_y
3

Weitere 1 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 2 · Mittel · a · b = 32 · |a| = 3,7417 · |b| = 8,775 · orthogonal: Nein

Skalarprodukt 3D, a = (1, 2, 3) und b = (4, 5, 6)

Operation
Skalarprodukt
Dimension
3D
a_x
1
a_y
2

Weitere 4 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 3 · Komplex · a × b = (12, -8, 2) · |a × b| = 14,5602

Kreuzprodukt 3D, a = (2, 3, 0) und b = (0, 1, 4)

Operation
Kreuzprodukt
Dimension
3D
a_x
2
a_y
3

Weitere 4 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 4 · Komplex · a + b = (7, 4) · |a + b| = 8,0623

Vektoren addieren, a = (5, 3) und b = (2, 1)

Operation
Addition
Dimension
2D
a_x
5
a_y
3

Weitere 2 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 5 · Komplex · a − b = (3, 4, 5) · |a − b| = 7,0711

Richtungsvektor zwischen zwei Punkten, P1 = (1, 2, 3) und P2 = (4, 6, 8)

Operation
Subtraktion
Dimension
3D
a_x
4
a_y
6

Weitere 4 Eingabewerte sind in dieser Beispielrechnung enthalten.

Beispiel 6 · Komplex · ∠(a, b) = 90° · a · b = 0 · orthogonal: Ja

Winkel zwischen den Einheitsvektoren e_x = (1, 0) und e_y = (0, 1)

Operation
Winkel
Dimension
2D
a_x
1
a_y
0

Weitere 2 Eingabewerte sind in dieser Beispielrechnung enthalten.

Weiterführende Rechner und Themen

Alle Anschlussrechner und Vertiefungen in einem klaren Modul, damit du direkt zur nächsten sinnvollen Berechnung springen kannst.

Eigenwerte-RechnerEigenwerte und Eigenvektoren für 2x2- und 3x3-Matrizen berechnen: Charakteristisches Polynom, Spur-/Determinantenprobe und Diagonalisierbarkeit.Komplexe-Zahlen-RechnerKomplexe Zahlen addieren, subtrahieren, multiplizieren und dividieren – mit Betrag, Argument, Polarform und konjugiert komplexem Ergebnis.Parallelogramm-RechnerParallelogramm berechnen: Fläche, Umfang, Höhen, Diagonalen und Winkel aus zwei Seiten und Winkel, zwei Seiten und Höhe oder beiden Diagonalen.Mittelpunkt-RechnerMittelpunkt einer Strecke in 2D und 3D berechnen, fehlenden Endpunkt aus dem Mittelpunkt bestimmen und Teilungspunkte im Verhältnis m : n finden, mit Länge, Richtungsvektor und Rechenweg.Buchstabenwert-RechnerBuchstabenwert berechnen: Wortwert eines Textes mit A = 1 bis Z = 26, wählbarer Umlaut-Regel, Zählung rückwärts, Quersumme und einstellige Quersumme, ganzer Text oder je Wort.Elliptische-Kurven-RechnerElliptische Kurven y² = x³ + a·x + b rechnen: Punkt prüfen, Punktaddition, Verdopplung und Skalarmultiplikation über ℝ und F_p, Punktanzahl, Ordnung und Hasse-Prüfung mit Rechenweg.Quadratische GleichungQuadratische Gleichung lösen mit der Mitternachtsformel, Lösungen, Scheitelpunkt und Diskriminante.Primzahl-RechnerPrimzahl prüfen, Primfaktorzerlegung anzeigen und Primzahlen bis zu einem Grenzwert auflisten.Primfaktorzerlegung-RechnerPrimfaktoren einer Zahl berechnen: Kettenform, Potenzschreibweise und Teileranzahl online bestimmen.Quersummen-RechnerEinfache, alternierende und iterierte Quersumme berechnen und Teilbarkeit durch 3, 9 und 11 prüfen.Römische-Zahlen-UmrechnerArabische Zahlen in römische Zahlen umrechnen und römische Schreibweisen zurück in Dezimalzahlen wandeln.Teiler-und-Vielfache-RechnerTeiler, ggT, kgV und Primfaktorzerlegung für natürliche Zahlen berechnen.Ausklammern-RechnerGemeinsame Faktoren aus Summen ausklammern: ggT der Zahlen und kleinste Potenz jeder Variable, mit Restterm, Rechenweg, Probe durch Ausmultiplizieren und Hinweis auf binomische Formeln.Papierfalten-RechnerWie oft kann man Papier falten? Maximale Faltungen für dein Blatt nach Gallivan, Dicke nach n Faltungen und Faltungen bis zu Eiffelturm, Mond oder Sonne berechnen.Fibonacci-RechnerFibonacci-Folge berechnen: n-tes Glied exakt bis F(1.000), Folge bis 100 oder 1000, Prüfung auf Fibonacci-Zahl und Lucas-Zahlen mit Quotient zum Goldenen Schnitt.

Quellen, Transparenz und Haftung

Haftungsausschluss

Die Ergebnisse dieses Rechners sind Orientierungswerte und ersetzen keine professionelle Beratung. Für verbindliche Entscheidungen – insbesondere in finanziellen, gesundheitlichen oder rechtlichen Angelegenheiten – empfehlen wir die Einholung fachkundiger Beratung. Aktuelle Vertrags-, Produkt- und Regulierungsdaten können von den Rechenwerten abweichen.

Rechnerspezifische Grenzen: Alle Berechnungen erfolgen ohne Gewähr. Die Ergebnisse sind Anhaltspunkte und ersetzen keine professionelle Beratung.

Quelle: Mathematische Standardformeln, ISO 80000-2

Stand: 2026-09-26

Externe Fachquellen
Qualitätsnachweise
Verantwortlich
Kilian Achatz
Herausgeber
Rechner-Portal
Letzte fachliche Prüfung
26. September 2026
Fachbereich
Mathematik / Algebra
Formeln basieren auf
Dokumentierte Rechenlogik mit Plausibilitäts- und Vergleichscheck
Zitation & Richtlinien

APA-Format

Rechner-Portal (2026). Vektor-Rechner. Abgerufen von https://rechner-portal.de/mathematik/algebra/vektor-rechner

Harvard-Format

Rechner-Portal, 2026. Vektor-Rechner. Available at: https://rechner-portal.de/mathematik/algebra/vektor-rechner

Werbestatus

Mögliche Werbung hat keinen Einfluss auf Rechenweg, Ergebnis oder Priorisierung dieses Rechners.