Zum Hauptinhalt springen

Polarkoordinaten umrechnen: Kartesisch ↔ Polar berechnen

MathematikStand Noch keine Bewertung
Anzeige

Kurzantwort

Formel: r = √(x²+y²), φ = atan2(y,x). Beispiel: (3|4) → r = 5, φ = 53,13°. Rückrechnung: x = r·cos(φ), y = r·sin(φ).

Polarkoordinaten umrechnen: Kartesische (x, y) in Polarkoordinaten

Kilian AchatzFachredaktion Mathematik
Geprüft: Review-Team Rechner-Portal (Juli 2026)Veröffentlicht: Stand:

Überblick

Was ist der Koordinaten-Umrechner?

Starte mit der kurzen Einordnung, bevor du Eingaben und Ergebnis interpretierst.

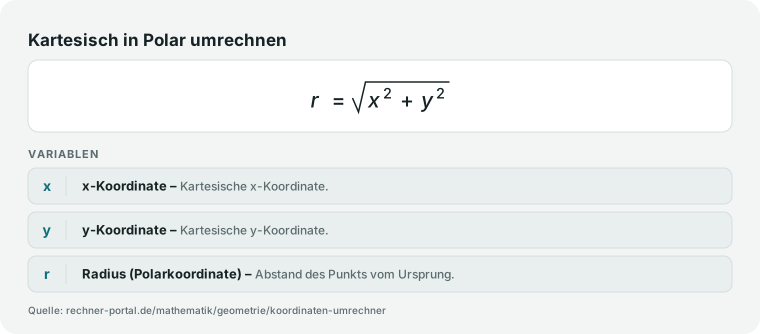
Kartesische Koordinaten (x, y) in Polarkoordinaten (r, φ) umzurechnen – oder umgekehrt – ist in Physik, Technik und Mathematik alltäglich. Der Koordinaten-Umrechner berechnet aus x und y den Radius r = √(x² + y²) und den Winkel φ = atan2(y, x) in Grad und Radiant, bestimmt automatisch den Quadranten und gibt den Winkel wahlweise im Bereich −180° bis +180° oder 0° bis 360° aus.

Polarkoordinaten beschreiben einen Punkt durch Entfernung vom Ursprung und Richtungswinkel, kartesische Koordinaten durch horizontale und vertikale Abstände.

Beide Systeme beschreiben denselben Punkt, aber für unterschiedliche Anwendungen ist das eine oder andere natürlicher: Kreisbewegungen, Radardarstellungen und Lautsprecher-Charakteristika beschreibt man am einfachsten polar, während Zeichenflächen, Tabellen und lineare Gleichungssysteme kartesisch arbeiten.

Der Umrechner nimmt dir dabei die Fallunterscheidung nach Quadranten ab: Die Funktion atan2 berücksichtigt die Vorzeichen von x und y und liefert den Winkel eindeutig im vollen Bereich von −180° bis +180°, sodass der Punkt automatisch dem richtigen Quadranten zugeordnet wird.

Beide Winkelangaben erscheinen dabei stets nebeneinander, sodass du dich nicht vorab festlegen musst.
Eingaben

Kartesisch in Polar umrechnen: x und y eingeben

Hier siehst du, welche Werte erwartet werden und wie die Felder zusammenhängen.

Du gibst die kartesischen Koordinaten x und y des Punktes ein. Positive x-Werte liegen rechts vom Ursprung, negative links.

Positive y-Werte liegen oben, negative unten. Beide Werte können beliebige reelle Zahlen sein, auch negative oder Dezimalzahlen. Der Sonderfall (0, 0) liefert r = 0 und keinen definierten Winkel.

Die Ergebnisse r, φ (in Grad und Radiant), der Winkelbereich 0°–360° und der Quadrant werden automatisch berechnet. Für die Rückrechnung von Polar nach Kartesisch gilt x = r × cos(φ) und y = r × sin(φ).

Für die Umrechnung von Grad in Radiant, die bei der Rückrechnung gebraucht wird, gilt φ_rad = φ_grad × π/180.

Ein häufiger Sonderfall sind Punkte auf den Achsen: (0, 5) liefert exakt 90°, (−3, 0) genau 180° – gute Kontrollwerte, um die Ausgabe schnell zu prüfen.

Praxisfälle

Kartesisch in Polar umrechnen: Anwendungsfälle mit nachgerechnetem Ergebnis

Jede Karte zeigt eine häufige Suchfrage, die passenden Eingaben im Koordinaten-Umrechner und das nachgerechnete Ergebnis. Alle Zahlen stammen aus der Rechenfunktion dieses Rechners.

  1. Was sind Polarkoordinaten? Punkt im ersten Quadranten

    „was sind polarkoordinaten“

    Eingabe
    x = 3, y = 4
    Ergebnis
    r = 5, φ = 53,13° (0,927 rad), Quadrant Q1 – Entfernung und Richtung statt x/y
  2. Kartesisch in Polar umrechnen bei negativen Koordinaten

    „kartesisch in polar umrechnen“

    Eingabe
    x = −3, y = −4
    Ergebnis
    r = 5, φ = −126,87° bzw. 233,13° im Bereich 0°–360°, Quadrant Q3
  3. Polarkoordinaten berechnen für einen Achsenpunkt

    „polarkoordinaten berechnen“

    Eingabe
    x = 0, y = 7
    Ergebnis
    r = 7, φ = 90° (1,571 rad), Lage „pos. y-Achse“ statt Q1 oder Q2
  4. Komplexe Zahl in Polarform umrechnen (atan2-Rechner)

    „komplexe zahlen polarform rechner“

    Eingabe
    x = 6 (Realteil), y = −8 (Imaginärteil), also z = 6 − 8i
    Ergebnis
    r = 10, φ = −53,13° (306,87° im Bereich 0°–360°) → z = 10·(cos(−53,13°) + i·sin(−53,13°))

    Trigonometrie-Rechner

  5. Polarkoordinaten umrechnen: CNC-Bohrpunkt auf dem Lochkreis prüfen

    „polarkoordinaten umrechnen“

    Eingabe
    x = 5, y = 8,660254 (geplanter Bohrpunkt auf einem Lochkreis mit Radius 10 mm)
    Ergebnis
    r = 10 mm, φ = 60° (1,047 rad) – Kontrolle: Der Bohrpunkt liegt exakt auf dem Sollradius bei 60°
  6. Sonderfall Koordinatenursprung erkennen

    „koordinatentransformation rechner“

    Eingabe
    x = 0, y = 0
    Ergebnis
    r = 0, Quadrant „Ursprung“ – φ = 0° ist eine Setzung, kein Messwert

Berechnung

Polarkoordinaten-Formel: r und φ aus x und y berechnen

Verstehe den Formelweg.

Kartesisch → Polar: r = √(x² + y²) und φ = atan2(y, x). Die Funktion atan2 gibt Werte im Bereich −π bis +π (−180° bis +180°) zurück und berücksichtigt die Vorzeichen beider Koordinaten für eine eindeutige Quadranten-Zuordnung.

Für den Bereich 0°–360° addiert man bei negativen Winkeln 360°. Polar → Kartesisch: x = r × cos(φ) und y = r × sin(φ), wobei φ in Radiant eingesetzt wird (φ_rad = φ_grad × π/180). Beispiel: (x=3, y=4) → r = √25 = 5, φ = atan2(4,3) ≈ 53,13°.

Rückrechnung: x = 5 × cos(53,13°) = 3, y = 5 × sin(53,13°) = 4. ✓ Der entscheidende Unterschied zur einfachen Arkustangens-Funktion liegt in der Vorzeichenauswertung: atan(y/x) kennt nur den Quotienten und liefert Werte zwischen −90° und +90°, während atan2(y, x) die Vorzeichen von x und y einzeln betrachtet und den Quadranten dadurch eindeutig festlegt.

Ein Beispiel im dritten Quadranten: Für (x = −3, y = −4) ist r = √25 = 5 und φ = atan2(−4, −3) ≈ −126,87°, was im Bereich 0°–360° dem Winkel 233,13° entspricht.

Genau solche Punkte mit negativen Koordinaten sind der Grund, warum die einfache Arkustangens-Formel hier zu falschen Winkeln führt.

Polarradius: r gleich Wurzel aus x² plus y².
Formel des Koordinaten-Umrechners: kartesisch zu polar.

Expertenmodus

Häufige Fragen zu Polarkoordinaten und Kartesisch-Umrechnung

Spezielle Fragen geklärt. Tiefer verstehen.

Was sind Polarkoordinaten?

Polarkoordinaten beschreiben einen Punkt in der Ebene über zwei Größen: den Radius r als geradlinigen Abstand vom Koordinatenursprung und den Winkel φ zur positiven x-Achse – statt wie im kartesischen System über die horizontale Strecke x und die vertikale Strecke y.

Für den Punkt (x=3, y=4) liefert dieser Rechner r = 5 und φ ≈ 53,13° (0,9273 rad): Der Punkt liegt 5 Einheiten vom Ursprung entfernt in einem Winkel von rund 53 Grad zur x-Achse. Die Umrechnung folgt r = √(x² + y²) und φ = atan2(y, x).

Polarkoordinaten eignen sich überall dort, wo Entfernung und Richtung die natürlicheren Größen sind als zwei rechtwinklige Abstände, etwa bei Kreisbewegungen in der Physik, Radarpeilungen oder Antennendiagrammen in der Technik.

Für die Rückrechnung zu x und y gelten x = r × cos(φ) und y = r × sin(φ). Ein Sonderfall ist der Ursprung (0, 0): Dort liefert der Rechner r = 0, aber keinen sinnvoll definierten Winkel, weil ein Punkt ohne Abstand keine Richtung besitzt.

Wie rechne ich kartesische Koordinaten in Polarkoordinaten um?

Aus den kartesischen Koordinaten (x, y) ergibt sich der Radius r = √(x² + y²) und der Winkel φ = atan2(y, x), wobei atan2 das Vorzeichen beider Koordinaten berücksichtigt und den Winkel eindeutig im Bereich −180° bis +180° liefert.

Beispiel: (x=3, y=4) → r = √(9+16) = √25 = 5, φ = atan2(4,3) ≈ 53,13°.

Trägst du stattdessen negative Werte ein, etwa (x=−3, y=−4), bleibt der Radius mit r = 5 identisch, aber der Winkel springt auf −126,87° und weist damit korrekt in den dritten Quadranten.

Der Rechner gibt dir zusätzlich den Winkel im Bereich 0° bis 360° sowie in Radiant aus, sodass du nicht selbst umrechnen musst.

Gib einfach x und y in die beiden Felder ein; ob r oder φ gesucht ist, entscheidet der Rechner automatisch aus beiden Eingaben zusammen.

Achte darauf, x und y nicht zu vertauschen, denn das spiegelt den berechneten Winkel und verschiebt den Punkt in einen falschen Quadranten.

Was ist der Unterschied zwischen einem kartesischen und einem Polarkoordinatensystem?

Das kartesische System legt einen Punkt über zwei rechtwinklige Abstände fest – x nach rechts oder links, y nach oben oder unten –, während das Polarkoordinatensystem denselben Punkt über Radius r und Winkel φ beschreibt.

Für den Punkt (3|4) bedeutet das: kartesisch drei Einheiten nach rechts und vier nach oben, polar 5 Einheiten Abstand in einer Richtung von 53,13°.

Beide Systeme beschreiben exakt denselben Punkt, nur die Rechenwege dorthin unterscheiden sich: Geraden und Rechtecke sind kartesisch einfacher zu beschreiben, Kreise und Drehungen dagegen polar.

In der Navigation kommt zusätzlich eine andere Nullrichtung hinzu: Dort zeigt 0° nach Norden und Winkel wachsen im Uhrzeigersinn, während dieser Rechner die mathematische Konvention nutzt, bei der 0° nach Osten zeigt und Winkel gegen den Uhrzeigersinn wachsen.

Wer ein Rechenergebnis in eine Kompass- oder GPS-Anwendung überträgt, muss diese Konvention beachten, sonst zeigt die Richtung um bis zu 90° daneben.

Für rein mathematische und technische Aufgaben reicht die direkte Übernahme von r und φ aus diesem Rechner.

Was ist der Unterschied zwischen atan und atan2?

atan(y/x) liefert nur Werte zwischen −90° und +90° und unterscheidet nicht, ob der Punkt (1,1) oder (−1,−1) gemeint ist – beide Quotienten ergeben rechnerisch 45°. atan2(y, x) nimmt beide Koordinaten getrennt entgegen und liefert Werte von −180° bis +180°, sodass alle vier Quadranten korrekt erkannt werden: Für (1,1) ergibt atan2 +45°, für (−1,−1) dagegen −135°.

Dieser Unterschied entscheidet direkt über die Richtigkeit des Ergebnisses, sobald x negativ wird.

Der Rechner verwendet intern ausschließlich atan2, damit dein Winkel immer dem tatsächlichen Quadranten entspricht, unabhängig vom Vorzeichen von x und y.

In der Programmierung ist atan2 in praktisch jeder Sprache verfügbar: JavaScript Math.atan2(y, x), Python math.atan2(y, x), C++ std::atan2(y, x) – wichtig ist dabei stets die Reihenfolge zuerst y, dann x.

Ein häufiger Programmierfehler ist atan(x/y) statt atan(y/x), was zu gespiegelten oder falsch skalierten Winkeln führt.

Wer trotzdem nur die einfache Arkustangens-Funktion für (−3, 4) einsetzt, erhält fälschlich −53,13° statt der über atan2 korrekt berechneten 126,87°.

Wie werden komplexe Zahlen in Polarkoordinaten dargestellt?

Eine komplexe Zahl z = x + iy lässt sich in Polarform als z = r × (cos φ + i × sin φ) schreiben, wobei r und φ exakt aus derselben Formel wie bei ebenen Koordinaten folgen: r = √(x² + y²) und φ = atan2(y, x).

Für z = 6 − 8i liefert der Rechner (x=6, y=−8) den Betrag r = 10 und das Argument φ = −53,13° beziehungsweise 306,87° im Bereich 0° bis 360° – die Polarform lautet damit z = 10 × (cos(−53,13°) + i × sin(−53,13°)).

Der Betrag r entspricht dabei geometrisch dem Abstand der komplexen Zahl vom Nullpunkt der komplexen Ebene, das Argument φ dem Winkel zur positiven reellen Achse.

Diese Darstellung vereinfacht Multiplikation und Division komplexer Zahlen erheblich, weil sich Beträge multiplizieren und Winkel addieren lassen, statt umständlich mit Real- und Imaginärteil zu rechnen.

Setze den Realteil in das Feld x und den Imaginärteil in das Feld y ein, dann liefert dir dieser Rechner Betrag und Argument direkt als r und φ. Für die Rückrechnung von Polarform zu Real- und Imaginärteil gelten x = r × cos(φ) und y = r × sin(φ).

Wie rechne ich eine Polarform zurück in eine kartesische Form um?

Die Rückrechnung erfolgt über x = r × cos(φ) und y = r × sin(φ), wobei φ vor dem Einsetzen von Grad in Radiant umgewandelt werden muss (φ_rad = φ_grad × π/180).

Beispiel: Für r = 10 und φ = 60° ergibt sich x = 10 × cos(60°) = 5 und y = 10 × sin(60°) ≈ 8,6603 – gibst du diese x- und y-Werte in diesen Rechner ein, bestätigt er mit r = 10 und φ = 60° exakt die ursprünglichen Polarkoordinaten.

Dieser Rechner selbst nimmt nur x und y als Eingabe entgegen und rechnet ausschließlich von kartesisch nach polar; die Rückrichtung führst du wie oben mit Taschenrechner oder Tabellenkalkulation aus und prüfst das Ergebnis anschließend hier.

Ein typischer Anwendungsfall ist ein CNC-Bohrbild: Ist ein Lochkreis mit Radius und Winkelabstand geplant, lassen sich die Maschinenkoordinaten x und y für jede Bohrung so vorab berechnen.

Runde den Winkel φ dabei nicht zu stark, bevor du ihn in cos und sin einsetzt, sonst weichen die zurückgerechneten x- und y-Werte spürbar vom Original ab.

Was beschreibt der Quadrant und wie finde ich ihn?

Der Quadrant gibt an, in welchem der vier Bereiche der Ebene ein Punkt liegt, und wird allein aus den Vorzeichen von x und y bestimmt: Q1 (x>0, y>0) liegt oben rechts mit Winkeln 0° bis 90°, Q2 (x<0, y>0) oben links mit 90° bis 180°, Q3 (x<0, y<0) unten links mit 180° bis 270°, Q4 (x>0, y<0) unten rechts mit 270° bis 360°.

Liegt ein Punkt exakt auf einer Achse, meldet der Rechner statt Q1 bis Q4 ausdrücklich eine Achsenposition, etwa „pos. y-Achse“ für x=0 und y=7 bei φ=90°.

Der Quadrant dient als schneller Plausibilitätscheck: Stimmt er nicht mit dem erwarteten Vorzeichen deiner Eingaben überein, liegt meist ein Zahlendreher vor.

In der Navigation entspricht Q1 (bei 0°=Ost) der nordöstlichen Richtung, Q2 der nordwestlichen, Q3 der südwestlichen und Q4 der südöstlichen. In der Elektrotechnik zeigen Phasendiagramme induktives Verhalten häufig in Q1, kapazitives in Q4.

Für x = 0 und y = 0 gibt es keinen Quadranten – der Rechner meldet dort ausdrücklich „Ursprung“.

Was passiert, wenn ich x=0 und y=0 eingebe?

Der Ursprung (0, 0) ist ein mathematischer Sonderfall: Der Radius ergibt sich zu r = √(0²+0²) = 0, der Winkel φ ist dagegen nicht definiert, weil ein Punkt ohne Abstand zum Ursprung keine Richtung besitzt.

Dieser Rechner gibt dafür φ = 0° und 0 Radiant aus – das ist die in JavaScript festgelegte Konvention atan2(0,0) = 0, kein mathematisch bedeutsamer Winkel.

Erkennbar ist der Sonderfall am Quadranten-Feld, das statt Q1 bis Q4 ausdrücklich „Ursprung“ anzeigt, statt die Null als Richtung „nach rechts“ misszuverstehen.

Sobald du x oder y auch nur geringfügig von 0 wegbewegst, liefert der Rechner wieder einen eindeutigen Winkel: Bereits x=0,01 und y=0 ergeben φ=0° auf der positiven x-Achse.

Verwandte, aber eindeutig lösbare Grenzfälle sind reine Achsenpunkte: (x=5, y=0) liefert φ=0°, (x=0, y=7) liefert φ=90° – beide sind eindeutig definiert, nur der Koordinatenursprung selbst nicht.

Übernimm die 0° am Ursprung deshalb nie unbesehen als Richtungswert in eine Weiterrechnung.

Kann ich diesen Rechner auch für 3D-Koordinaten (Kugelkoordinaten) verwenden?

Nein, dieser Rechner rechnet ausschließlich zwischen ebenen kartesischen Koordinaten (x, y) und ebenen Polarkoordinaten (r, φ) um, nicht zwischen dreidimensionalen Kugelkoordinaten.

Für 3D benötigst du sphärische Koordinaten (r, θ, φ) mit einem zusätzlichen Polarwinkel θ zur z-Achse: r = √(x²+y²+z²), θ = arccos(z/r), φ = atan2(y,x).

Bei zylindrischen Koordinaten (ρ, φ, z) bleibt die Umrechnung von x und y dagegen identisch zu diesem Rechner – ρ = √(x²+y²) und φ = atan2(y,x) entsprechen exakt r und φ hier, nur z kommt unverändert als dritte Koordinate hinzu.

Für die häufigsten schulischen und technischen 2D-Aufgaben – Winkel- und Abstandsberechnung in der Ebene, Navigation, Antennendiagramme, CNC-Bohrbilder – reicht diese 2D-Variante vollständig aus.

Sphärische Koordinaten werden zusätzlich in der Geografie für Breiten- und Längengrade sowie in der Quantenmechanik für Wellenfunktionen gebraucht, benötigen aber eine eigene dritte Koordinate und damit einen eigenen Rechner.

Prüfe vor der Berechnung also immer, ob deine Aufgabe wirklich nur zwei Koordinaten (x, y) oder tatsächlich drei (x, y, z) umfasst.

Hinweise

Polarkoordinaten berechnen: Quadranten-Check und Kontrollwerte

Schnelle Qualitätsprüfung für dein Ergebnis.

Nutze den Quadranten-Output als Plausibilitätscheck: Q1 (x>0, y>0) hat Winkel 0°–90°, Q2 (x<0, y>0) hat 90°–180°, Q3 (x<0, y<0) hat 180°–270°, Q4 (x>0, y<0) hat 270°–360°. Stimmt das mit dem Vorzeichen deiner Eingaben überein, ist das Ergebnis plausibel.

Für Navigationsprobleme und Kreisbewegungen ist die 0°–360°-Darstellung meist intuitiver. Für Signalverarbeitung und Fourier-Transformationen wird oft der −180° bis +180°-Bereich (auch ±π Radiant) bevorzugt. Der Rechner gibt beides aus.

Verwandte Anwendung: In CNC-Programmierung beschreiben Polarkoordinaten Bohrbilder auf einem Kreisbogen deutlich kürzer als kartesische Listen.

Ein weiterer Kontrolltrick ist der Betrag: Der Radius r muss immer positiv sein und mindestens so groß wie der größere Betrag von x oder y – ist er kleiner, liegt ein Rechenfehler vor.

Für periodische Vorgänge lohnt es sich, den Winkel bewusst im passenden Bereich zu wählen: Ein Rotor bei 350° und einer bei −10° stehen an derselben Stelle, weshalb hier der 0°–360°-Bereich übersichtlicher ist als der ±180°-Bereich.

Liegt ein Punkt exakt auf einer Achse, bekommst du das ausdrücklich gesagt: Für x = 0 und y = 5 nennt das Quadrantenfeld nicht Q1 oder Q2, sondern „pos. y-Achse“ bei 90 Grad.

Anwendung

Polarkoordinaten in der Praxis: Bohrbild, Navigation und komplexe Zahlen

So wird das Ergebnis in einer realen Entscheidung nutzbar.

Praxisfall – Bohrbild auf einem Lochkreis: Eine CNC-Fräse soll sechs Bohrungen gleichmäßig auf einem Lochkreis mit Radius r = 50 mm setzen.

Das Bohrbild ist polar definiert (Radius plus Winkel), die Maschine braucht aber kartesische Koordinaten x und y. Der Winkelabstand beträgt 360° ÷ 6 = 60°, umgerechnet wird mit x = r × cos(φ) und y = r × sin(φ).

Bohrung 1 (φ = 0°): x = 50 × cos(0°) = 50,00 mm, y = 50 × sin(0°) = 0,00 mm. Bohrung 2 (φ = 60°): x = 50 × cos(60°) = 25,00 mm, y = 50 × sin(60°) = 43,30 mm. Bohrung 3 (φ = 120°): x = −25,00 mm, y = 43,30 mm.

Bohrung 4 (φ = 180°): x = −50,00 mm, y = 0,00 mm. Der Quadranten-Output dient als Kontrolle: Bohrung 2 liegt in Q1 (x und y positiv), Bohrung 3 in Q2 (x negativ, y positiv) – beides passt zum erwarteten Winkel.

Entscheidung: Weicht ein berechneter x-Wert vom Sollmaß ab, wurde meist der Winkel φ in Grad statt in Radiant in cos und sin eingesetzt.

Für die untere Kreishälfte ist zusätzlich wichtig, welche der beiden Winkelausgaben du abliest, denn erst dort laufen sie auseinander. Oberhalb der x-Achse sind sie identisch – der Punkt (3|4) liefert zweimal 53,13 Grad.

Unterhalb trennen sie sich um volle 360 Grad: Für (3|−4) stehen −53,13 und 306,87 nebeneinander, für (−3|−4) sind es −126,87 und 233,13. Beide beschreiben dieselbe Richtung.

Übernimmst du aber einen negativen Wert in eine Maschinensteuerung, die nur 0 bis 360 Grad kennt, fährt die Achse in die falsche Richtung.

Fallstricke

Typische Fehler beim Umrechnen von kartesischen und Polarkoordinaten

Typische Anfängerfehler. Sicherer anwenden.

Der häufigste Fehler ist, atan(y/x) statt atan2(y,x) zu verwenden: atan gibt nur Werte von −90° bis +90° zurück und kann Q2 und Q3 nicht unterscheiden. Ein zweiter Fehler ist die Verwechslung von Grad und Radiant: π/4 Radiant sind 45 Grad, nicht 45 Radiant.

Drittens wird bei der Rückrechnung (polar → kartesisch) oft vergessen, φ von Grad in Radiant umzuwandeln, bevor man es in cos/sin einsetzt. Vierter Fehler: x und y vertauschen, was einen falschen Quadranten und falschen Winkel ergibt.

Ein fünfter Fehler betrifft die Reihenfolge der atan2-Argumente: Die Funktion erwartet zuerst y und dann x, also atan2(y, x) – wer die beiden vertauscht, spiegelt den Winkel an der 45°-Linie.

Ein sechster Stolperstein ist das Runden des Winkels vor der Rückrechnung: Setzt man einen stark gerundeten Winkel wieder in cos und sin ein, weichen die zurückgerechneten x- und y-Werte spürbar vom Original ab.

Ein siebter Fall betrifft den Ursprung selbst: Für x = 0 und y = 0 zeigt der Rechner einen Radius von 0 und einen Winkel von 0 Grad, während das Quadrantenfeld schlicht „Ursprung“ meldet.

Diese Null beim Winkel ist eine Setzung und kein Messwert – ein Punkt ohne Abstand vom Mittelpunkt hat gar keine Richtung. Wer sie unbesehen als Ausgangswert in eine Drehrechnung übernimmt, rechnet mit einer Richtung weiter, die es nicht gibt.

Nächster Schritt

Koordinaten-Umrechner: Fazit und passende Rechner

Die Kernaussage für die direkte Weiterentscheidung.

Der Koordinaten-Umrechner berechnet aus kartesischen Koordinaten (x, y) Radius und Winkel im Polarkoordinatensystem und gibt Quadrant, Grad, Radiant und 0°–360°-Winkel aus.

Für die Rückrechnung polar → kartesisch gelten x = r × cos(φ) und y = r × sin(φ).

Der große Vorteil gegenüber der einfachen Arkustangens-Formel ist die eindeutige Quadranten-Zuordnung über atan2, die auch bei negativen x- oder y-Werten den richtigen Winkel liefert.

Achte bei der Rückrechnung darauf, den Winkel zuerst von Grad in Radiant umzuwandeln, bevor du ihn in cos und sin einsetzt.

So lassen sich Bohrbilder, Radardaten und Kreisbewegungen mühelos zwischen der polaren und der kartesischen Darstellung übertragen. Verwandte Rechner: Pythagoras-Rechner für den Radius ohne Winkel, Trigonometrie-Rechner für Winkelberechnungen in Dreiecken.

Prüfe dabei immer, welche der beiden Winkelspalten dein Zielsystem erwartet – unterhalb der x-Achse unterscheiden sie sich um 360 Grad.

Vertiefung

Beispiele: Kartesisch in Polar umgerechnet

Step-by-Step Walkthroughs. Realistische Szenarien.

Beispiel 1 · Einfach · r = 5,000; φ = 53,130° (0,927 rad); φ im Bereich 0°–360° = 53,130°; Quadrant: Q1

Punkt im ersten Quadranten (3 | 4)

x (kartesisch)
3
y (kartesisch)
4

Beispiel 2 · Mittel · r = 5,000; φ = −126,870° (−2,214 rad); φ im Bereich 0°–360° = 233,130°; Quadrant: Q3

Punkt im dritten Quadranten (−3 | −4)

x (kartesisch)
-3
y (kartesisch)
-4

Beispiel 3 · Komplex · r = 7,071; φ = 135,000° (2,356 rad); φ im Bereich 0°–360° = 135,000°; Quadrant: Q2

Punkt im zweiten Quadranten (−5 | 5)

x (kartesisch)
-5
y (kartesisch)
5

Beispiel 4 · Komplex · r = 10,000; φ = −53,130° (−0,927 rad); φ im Bereich 0°–360° = 306,870°; Quadrant: Q4

Komplexe Zahl z = 6 − 8i in Polarform (Cluster „komplexe zahlen polarform rechner“)

x (kartesisch)
6
y (kartesisch)
-8

Beispiel 5 · Komplex · r = 13,000; φ = 67,380° (1,176 rad); φ im Bereich 0°–360° = 67,380°; Quadrant: Q1

Punkt aus dem 5-12-13-Tripel umrechnen (Cluster „polarkoordinaten umrechnen“)

x (kartesisch)
5
y (kartesisch)
12

Weiterführende Rechner und Themen

Alle Anschlussrechner und Vertiefungen in einem klaren Modul, damit du direkt zur nächsten sinnvollen Berechnung springen kannst.

Kegel-RechnerKegelvolumen, Mantelfläche und Seitenlänge aus Radius und Höhe berechnen.Kegelstumpf-RechnerKegelstumpf-Volumen, Mantelfläche und Oberfläche aus Grundradius, Deckradius und Höhe berechnen.Kugel-RechnerKugelvolumen und Oberfläche aus Radius oder Durchmesser berechnen.Prisma-RechnerPrismavolumen und Oberfläche aus Grundfläche, Umfang und Höhe berechnen.Unregelmäßiges-Viereck-FlächenrechnerFläche eines unregelmäßigen Vierecks aus vier Seiten plus Diagonale, zwei gegenüberliegenden Winkeln oder Eckpunkt-Koordinaten berechnen, mit Teilflächen, Umfang und Gültigkeitsprüfung.Erdkrümmung-RechnerErdkrümmung berechnen: Horizont, Absenkung und verdeckte Höhe aus Entfernung, Augenhöhe und Zielhöhe, wahlweise mit Refraktion.GPS-Koordinaten-UmrechnerGPS-Koordinaten umrechnen: Dezimalgrad, Grad-Minuten-Sekunden, Grad-Dezimalminuten und UTM in einer Maske, mit Bereichsprüfung und Tabelle der Genauigkeit.Mittelpunkt-RechnerMittelpunkt einer Strecke in 2D und 3D berechnen, fehlenden Endpunkt aus dem Mittelpunkt bestimmen und Teilungspunkte im Verhältnis m : n finden, mit Länge, Richtungsvektor und Rechenweg.FlächenrechnerFläche berechnen für Quadrat, Rechteck, Dreieck, Kreis, Trapez, Parallelogramm und weitere Formen – Formel wird je gewählter Form angezeigt.VolumenrechnerVolumen berechnen für Würfel, Quader, Zylinder, Kegel, Kugel und Pyramide – Formel wird je gewählter Form angezeigt.Zylinder-RechnerVolumen, Mantelfläche und Oberfläche des Zylinders aus Radius und Höhe berechnen.Lademeter-RechnerLademeter (LDM) für Paletten und Frachtstücke berechnen: Länge, Breite und Anzahl eingeben und LDM-Wert nach Standard-Lkw-Breite 2,40 m ablesen.Ähnliche-Dreiecke-RechnerÄhnliche Dreiecke berechnen: Ähnlichkeit prüfen, fehlende Seiten über den Streckfaktor k, Umfang, Fläche mit k² und Strahlensatz mit Rechenweg.Bogenlänge-RechnerBogenlänge, Sehne, Pfeilhöhe, Sektor- und Segmentfläche eines Kreisbogens aus Radius und Winkel, Bogenlänge oder Sehne berechnen.DiagonalenrechnerDiagonale von Rechteck, Quadrat, Quader (Raumdiagonale) und Bildschirm aus Zoll und Seitenverhältnis nach dem Satz des Pythagoras berechnen.

Weiternutzung

Grafiken weiterverwenden

Diese Grafik darfst du in eigenen Artikeln und Beiträgen verwenden.

Nutzung frei, wenn du rechner-portal.de als Quelle verlinkst. CC BY 4.0

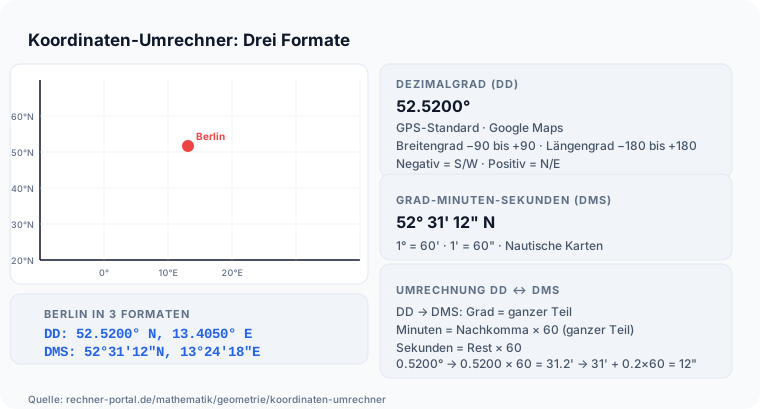
  • Infografik: Koordinaten-Umrechner: Drei Formate, 60°N, 50°N, 40°N, 30°N, 20°N, 10°E, 20°E

    Koordinaten-Umrechner Systeme

    760 × 409 Pixel · Schaubild

    Herunterladen

    Einbettungscode

    HTML zum Einbinden

    <a href="https://rechner-portal.de/mathematik/geometrie/koordinaten-umrechner">
      <img src="https://rechner-portal.de/images/mathematik/koordinaten-umrechner-systeme.svg"
           alt="Infografik: Koordinaten-Umrechner: Drei Formate, 60°N, 50°N, 40°N, 30°N, 20°N, 10°E, 20°E"
           width="760" height="409">
    </a>
    <p>Quelle: <a href="https://rechner-portal.de/mathematik/geometrie/koordinaten-umrechner">Koordinaten-Umrechner Systeme auf Rechner-Portal</a></p>

    Textbaustein für die Bildunterschrift

    Quelle: Rechner-Portal (rechner-portal.de) — https://rechner-portal.de/mathematik/geometrie/koordinaten-umrechner

Quellen, Transparenz und Haftung

Haftungsausschluss

Die Ergebnisse dieses Rechners sind Orientierungswerte und ersetzen keine professionelle Beratung. Für verbindliche Entscheidungen – insbesondere in finanziellen, gesundheitlichen oder rechtlichen Angelegenheiten – empfehlen wir die Einholung fachkundiger Beratung. Aktuelle Vertrags-, Produkt- und Regulierungsdaten können von den Rechenwerten abweichen.

Rechnerspezifische Grenzen: Der Winkel φ wird mit atan2(y, x) berechnet (Wertebereich −180° bis 180°). Für den Wertebereich 0°–360° wird ein negativer Winkel um 360° erhöht.

Quelle: Analytische Geometrie: Polarkoordinaten r und φ (Azimutwinkel). Winkelberechnung über atan2(y, x) gemäß ISO 80000-2.

Stand: 2026-09-27

Externe Fachquellen
Qualitätsnachweise
Verantwortlich
Kilian Achatz
Herausgeber
Rechner-Portal
Letzte fachliche Prüfung
27. September 2026
Fachbereich
Mathematik / Geometrie
Formeln basieren auf
r = √(x²+y²); φ = atan2(y, x) in Grad. Rückumrechnung: x = r·cos(φ), y = r·sin(φ).
Zitation & Richtlinien

APA-Format

Rechner-Portal (2026). Koordinaten-Umrechner. Abgerufen von https://rechner-portal.de/mathematik/geometrie/koordinaten-umrechner

Harvard-Format

Rechner-Portal, 2026. Koordinaten-Umrechner. Available at: https://rechner-portal.de/mathematik/geometrie/koordinaten-umrechner

Werbestatus

Mögliche Werbung hat keinen Einfluss auf Rechenweg, Ergebnis oder Priorisierung dieses Rechners.